LE 控制器
概述
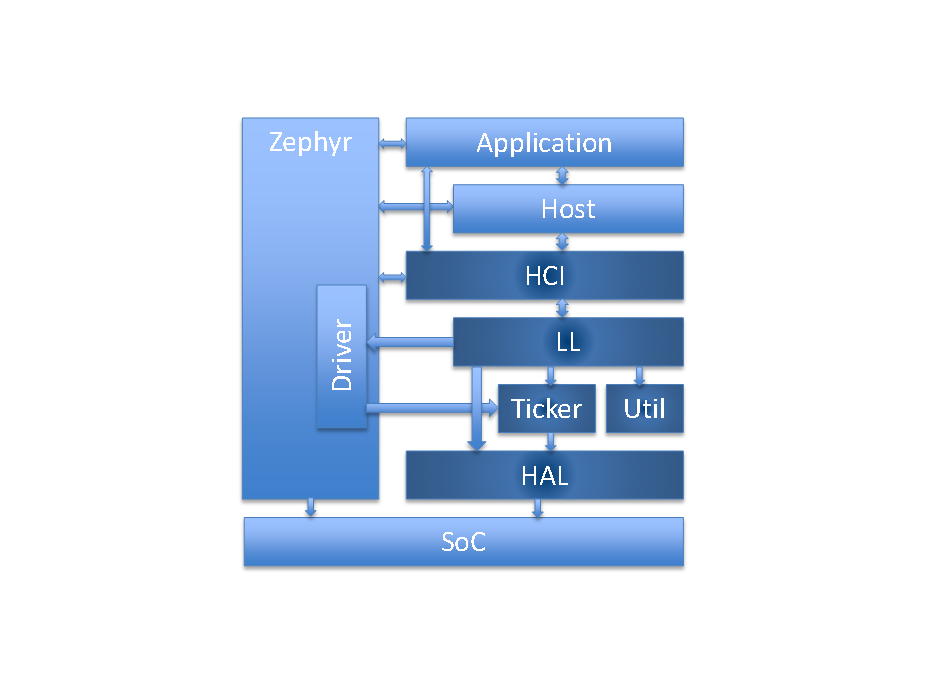
HCI
主机控制器接口,蓝牙标准
提供 Zephyr 蓝牙 HCI 驱动
HAL
硬件抽象层
厂商特定实现和 Zephyr 驱动用法
Ticker
软实时射频/资源调度
LL_SW
基于软件的链路层实现
状态与角色、控制过程、数据包控制器
Util
裸机内存池管理
数量可变的队列,无锁使用
固定数量的 FIFO,无锁使用
基于 Mayfly 概念的延迟 ISR 执行
架构
执行概览
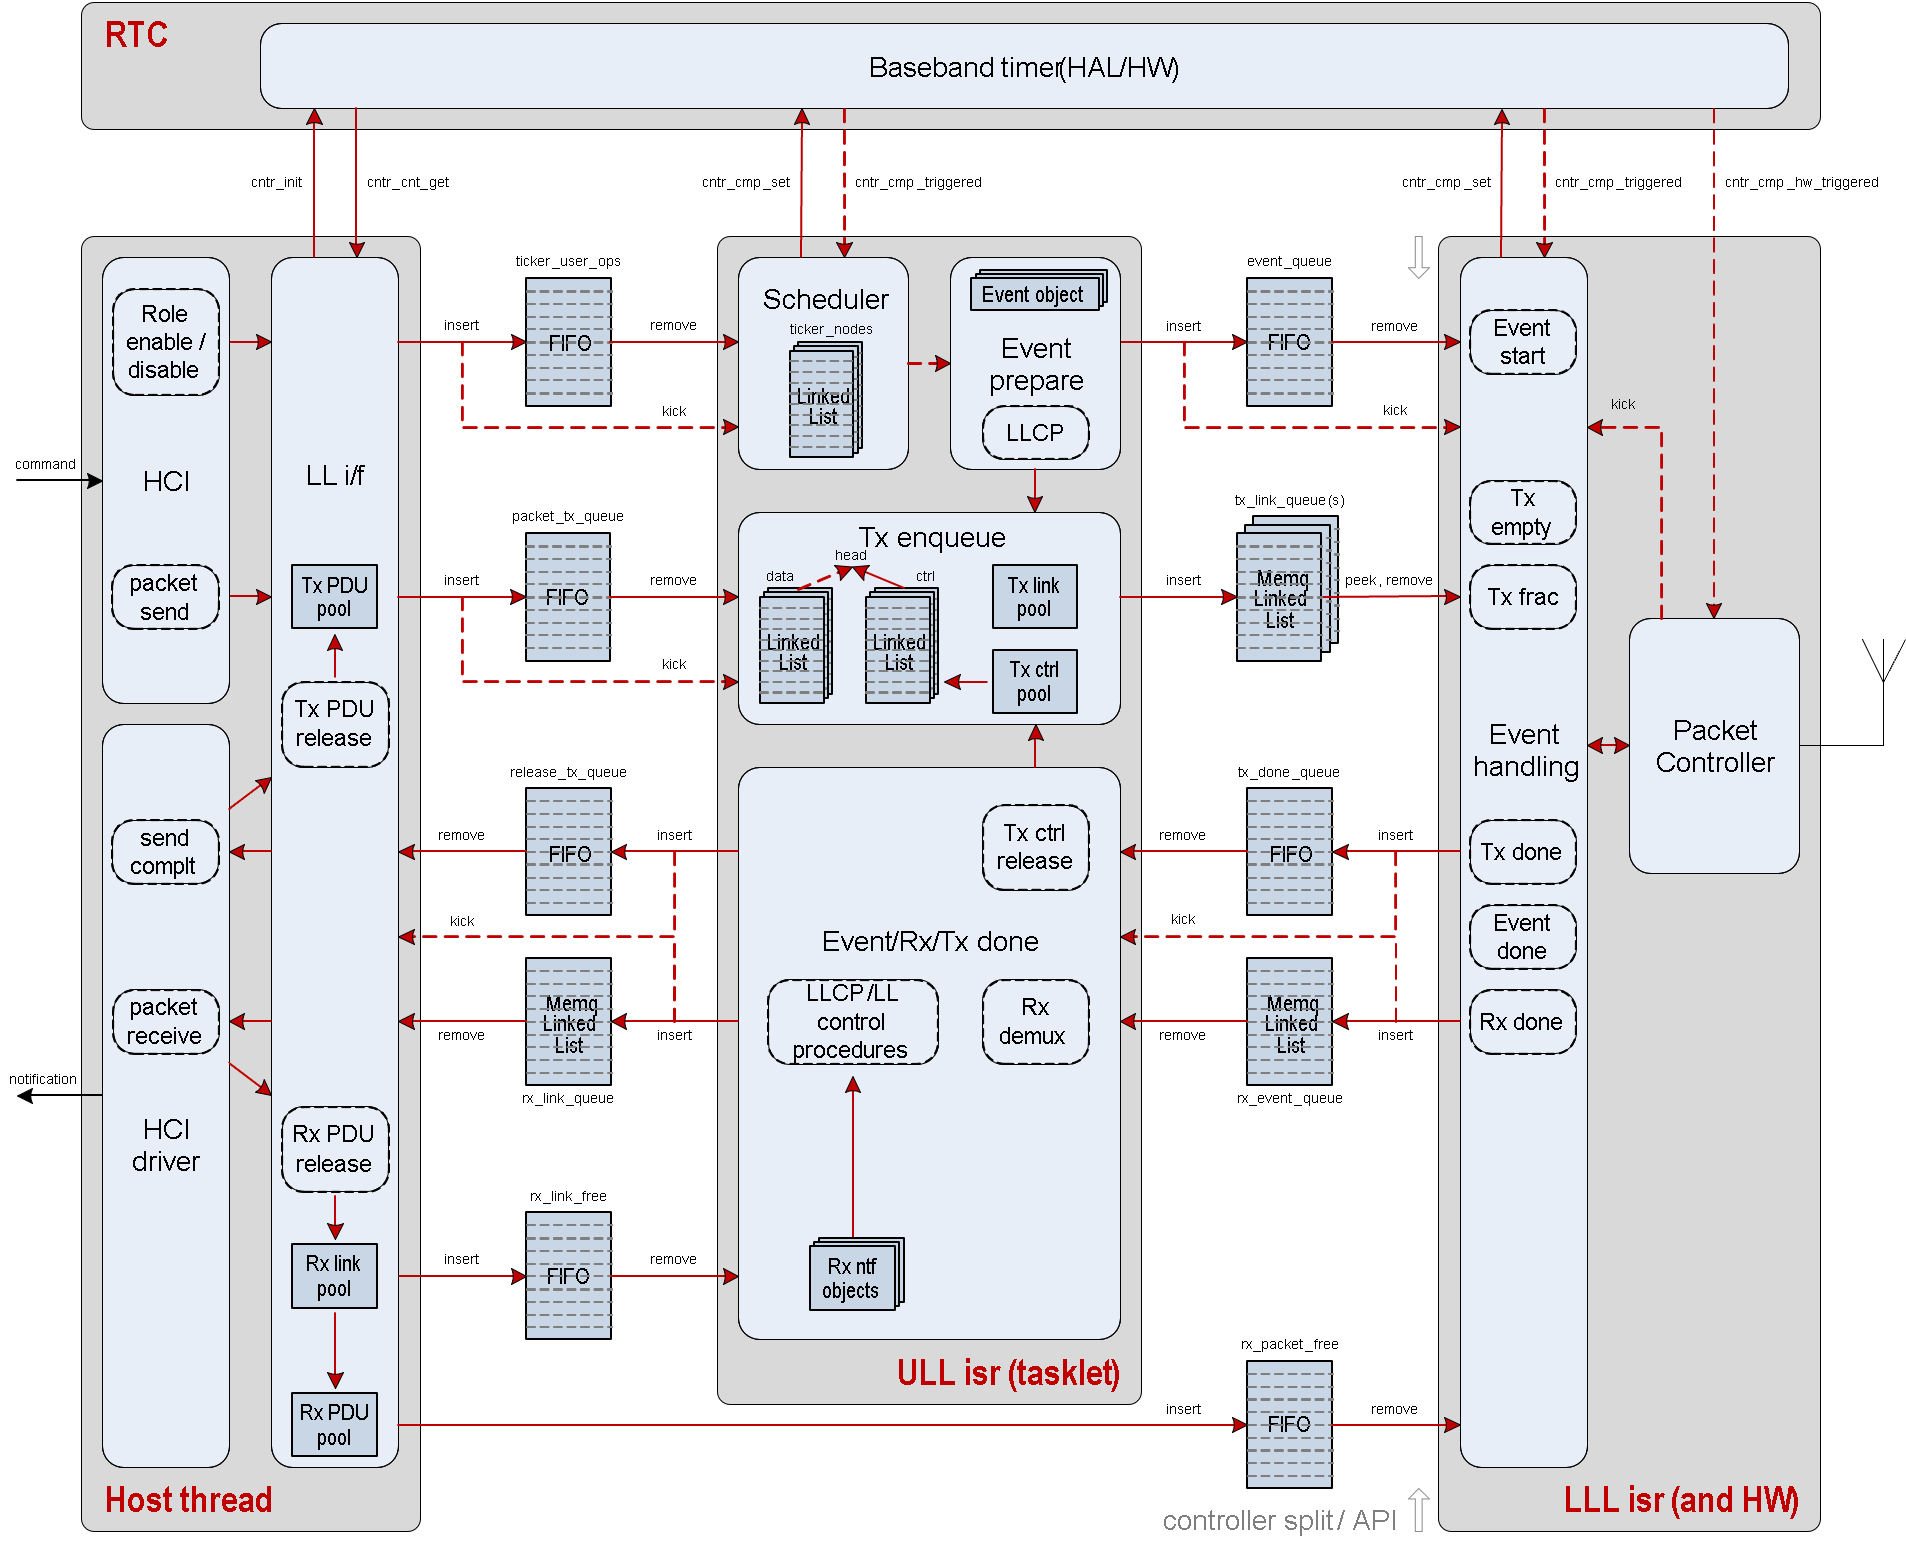
架构概览
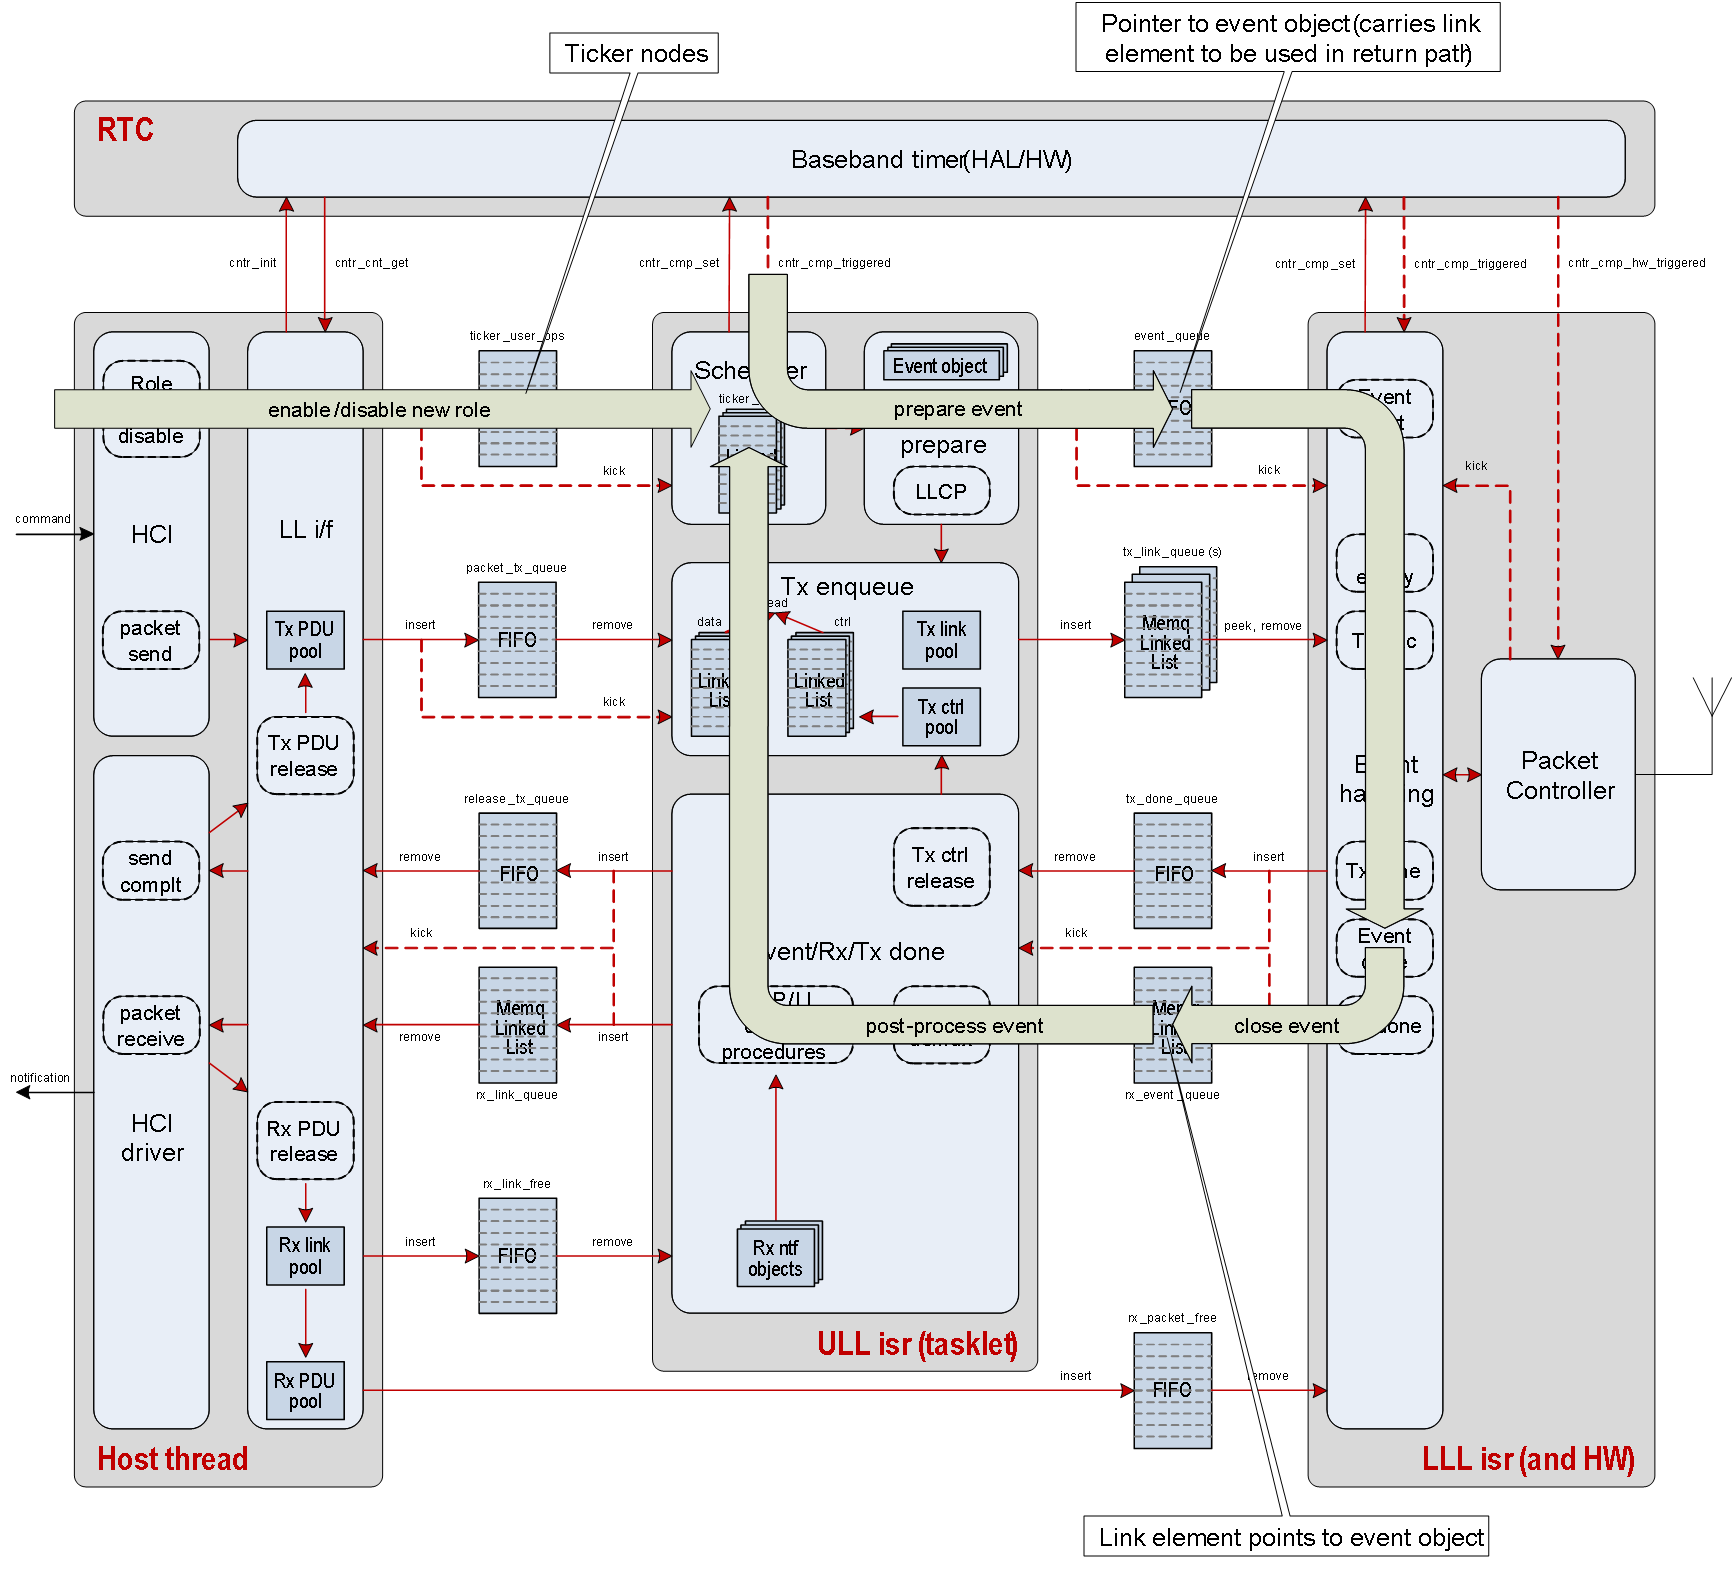
调度
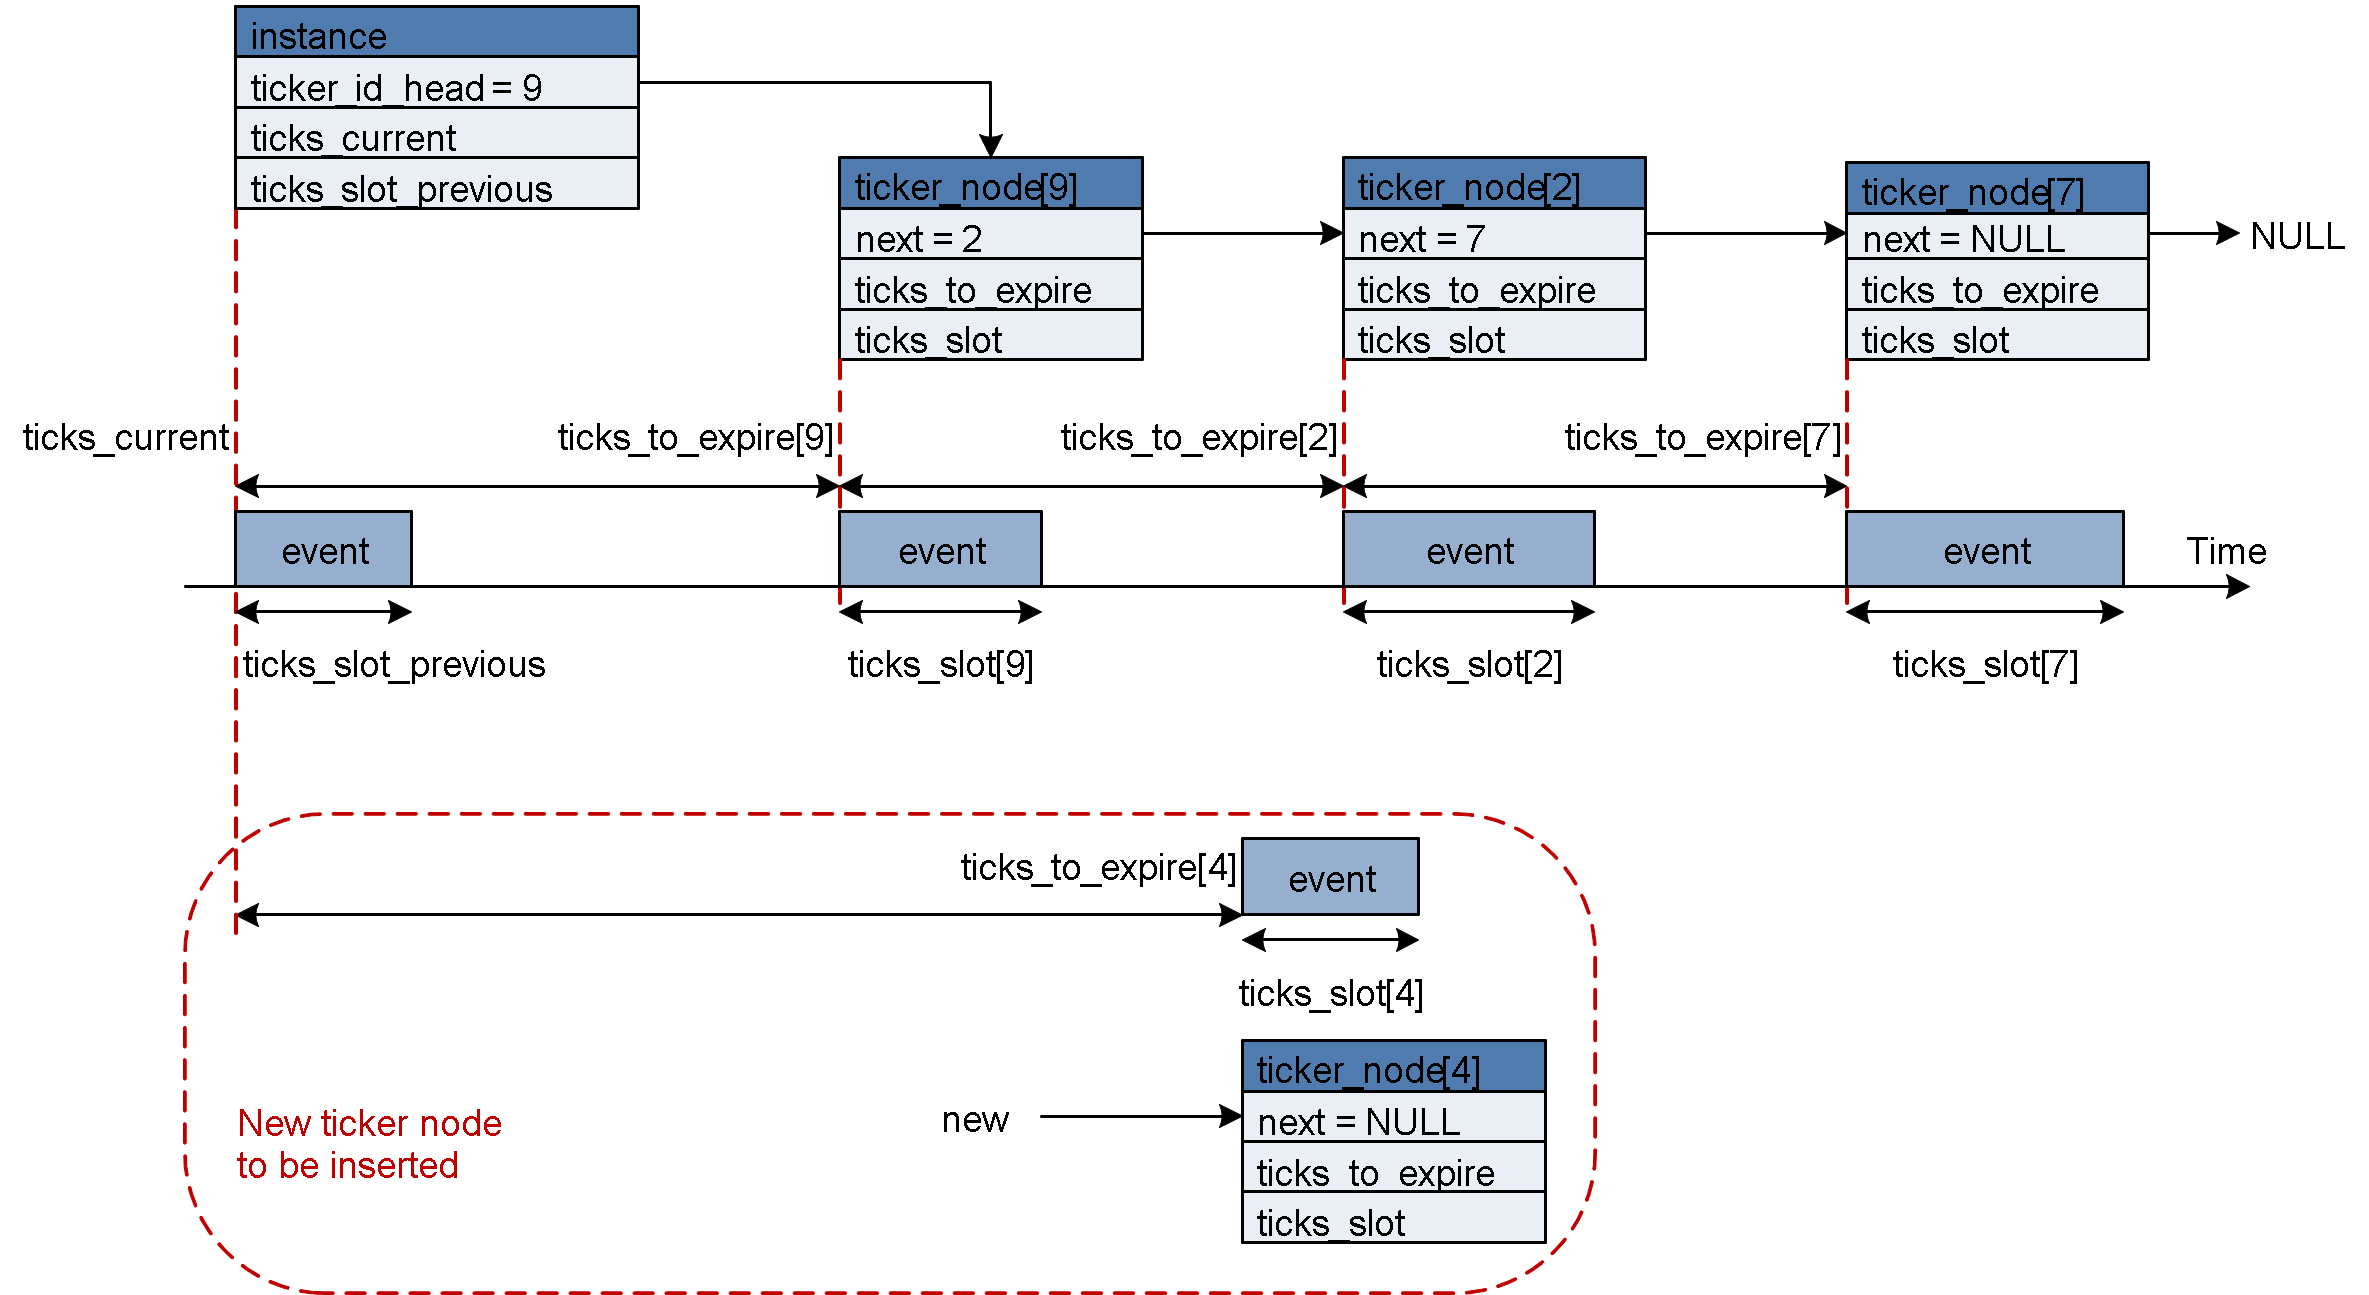
Ticker
上层链路层与下层链路层
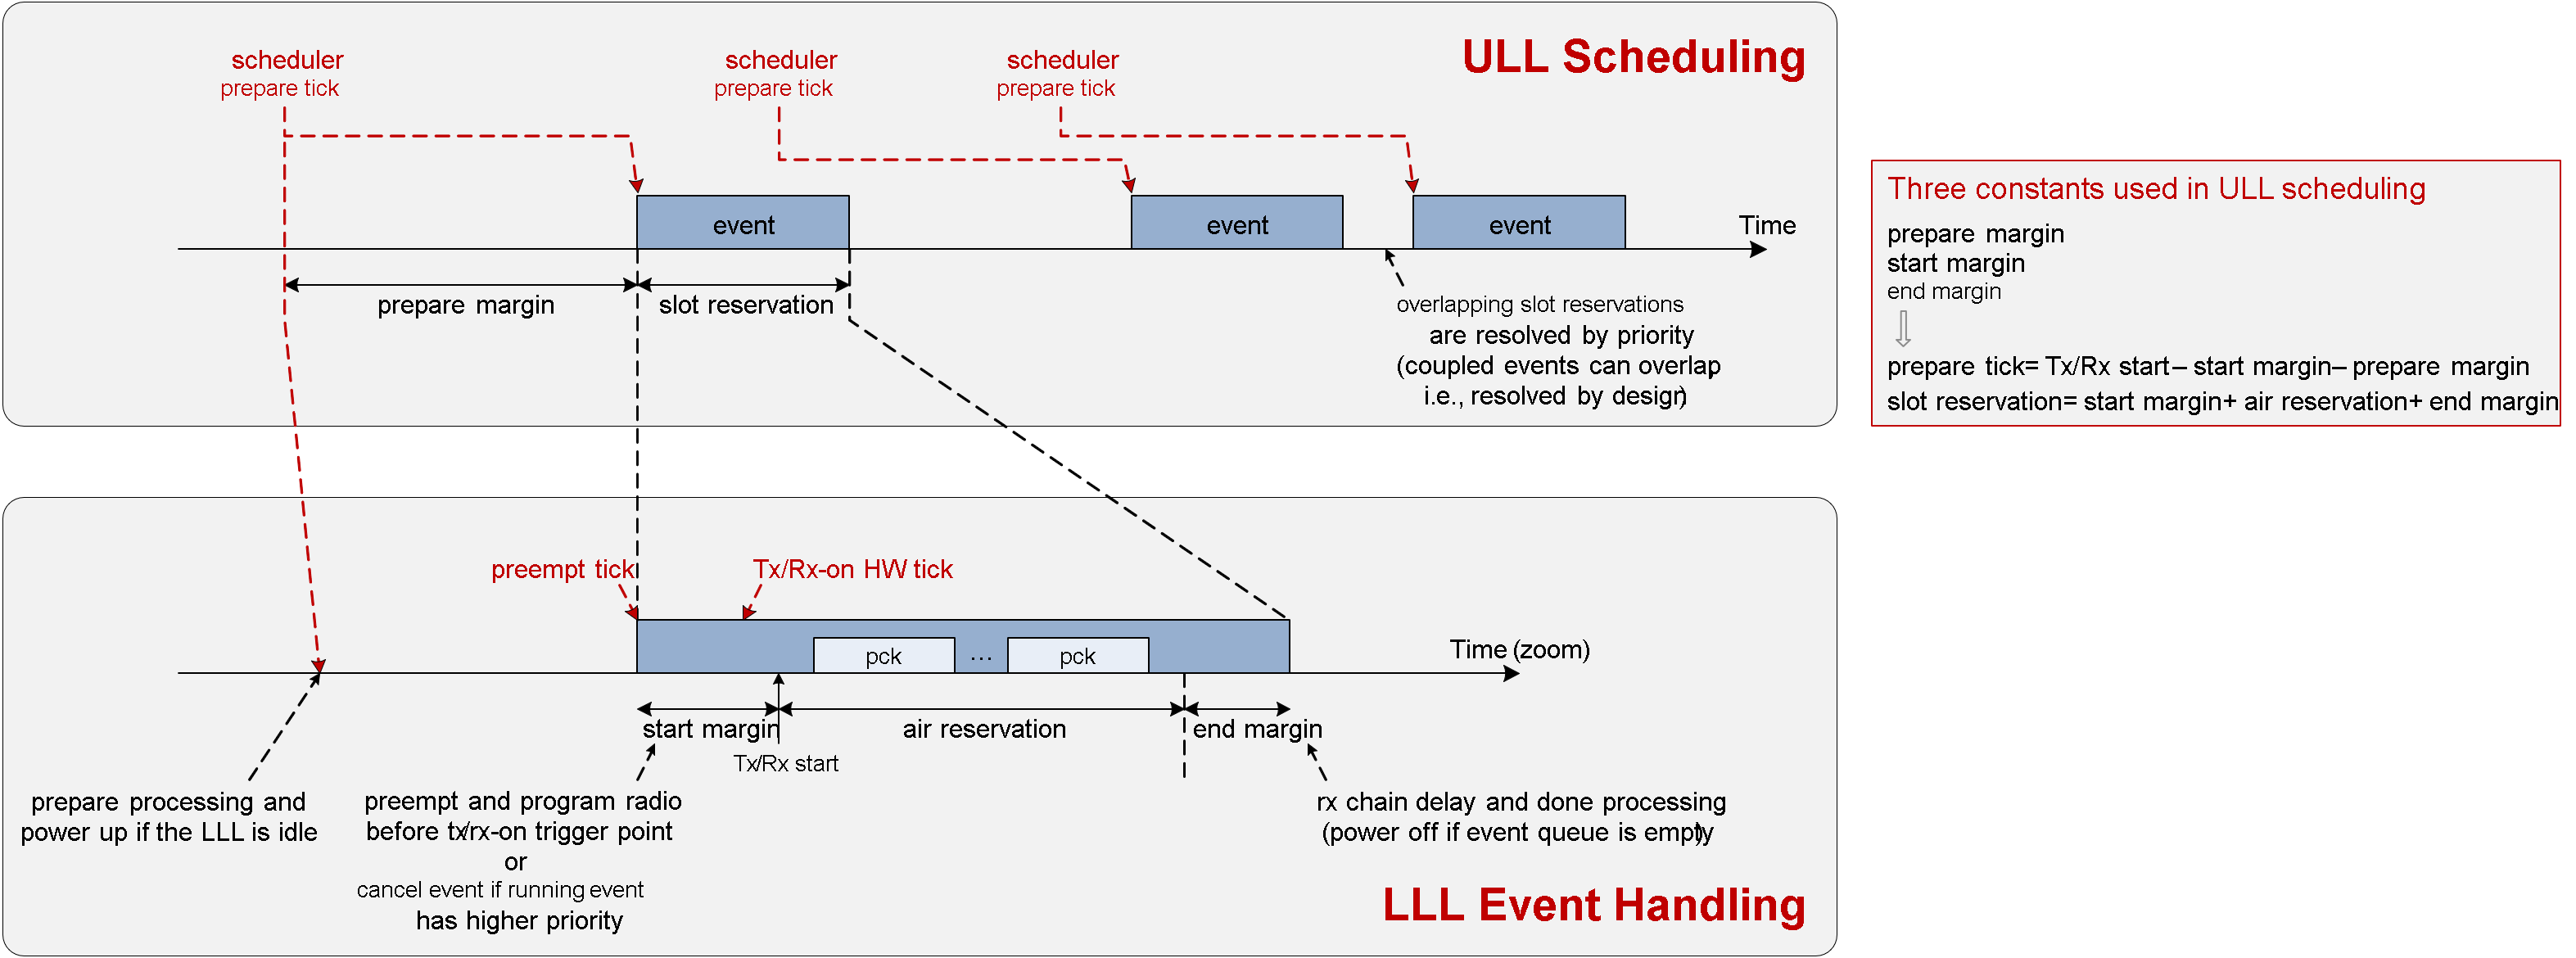
调度变体
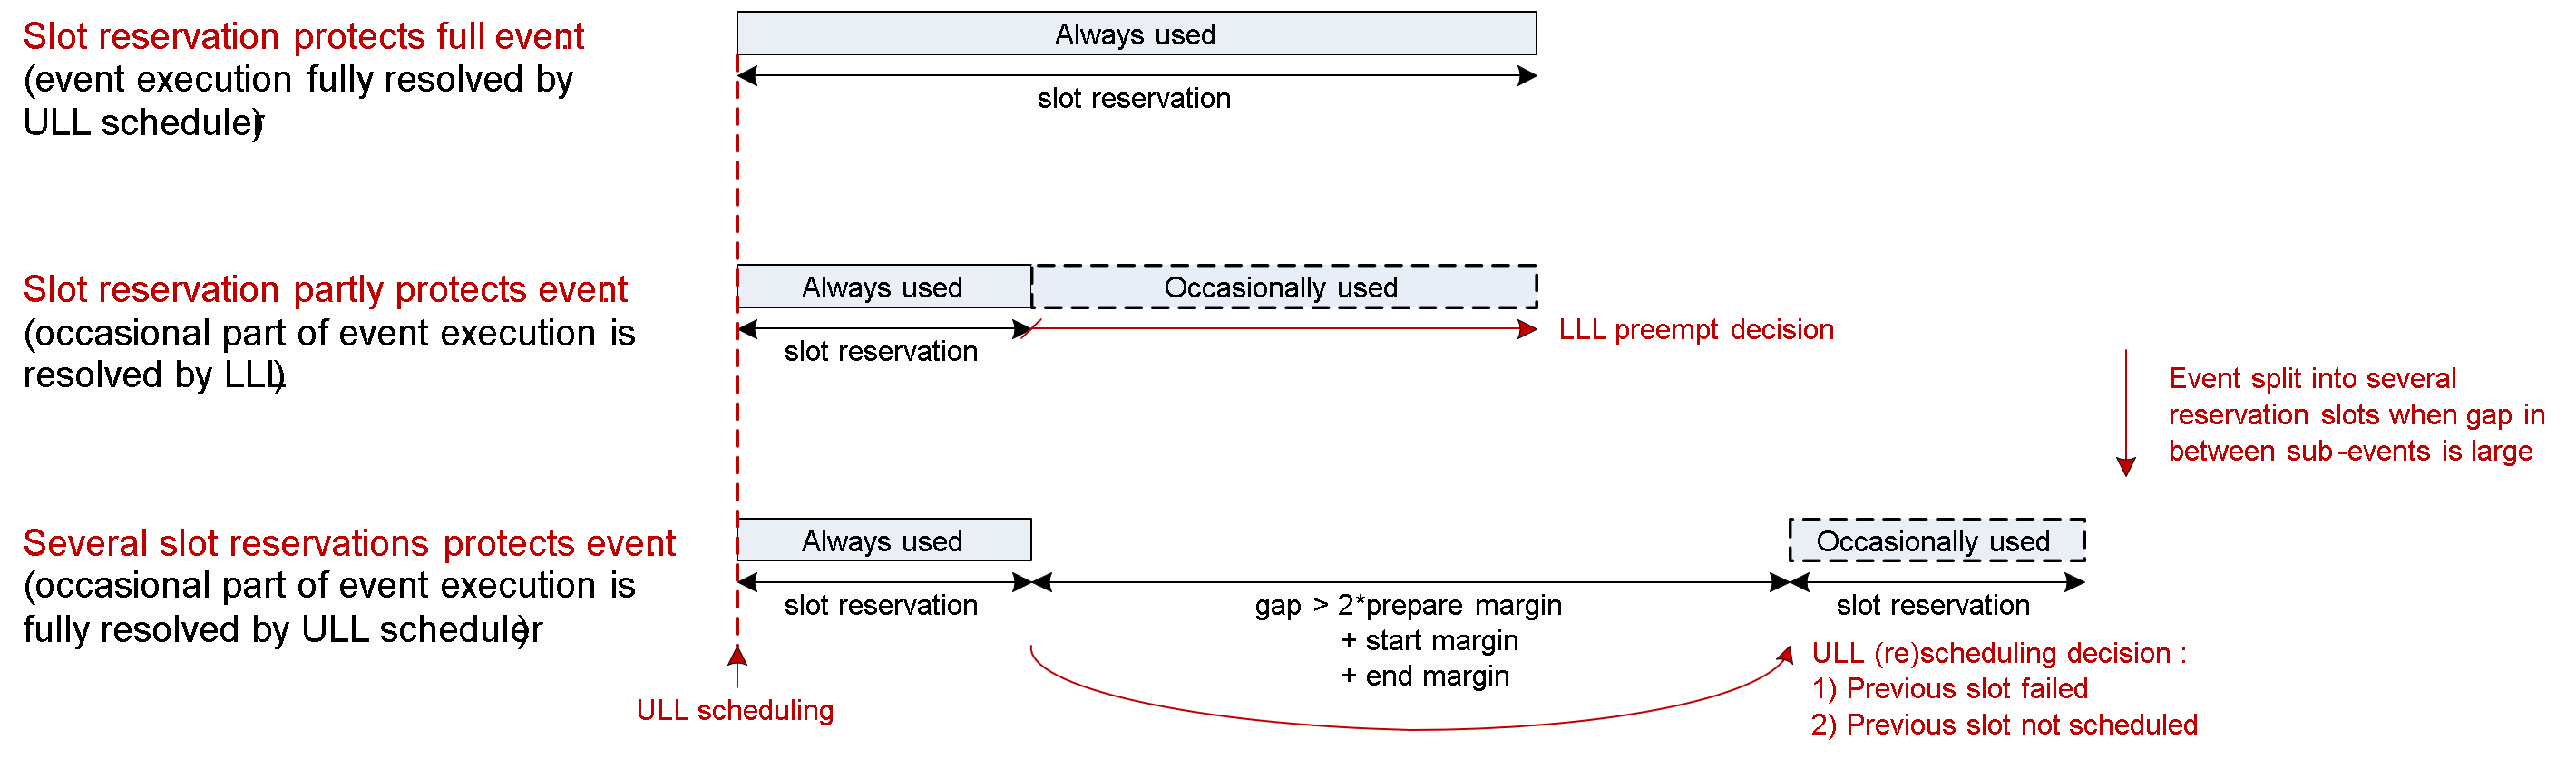
ULL 与 LLL 时序
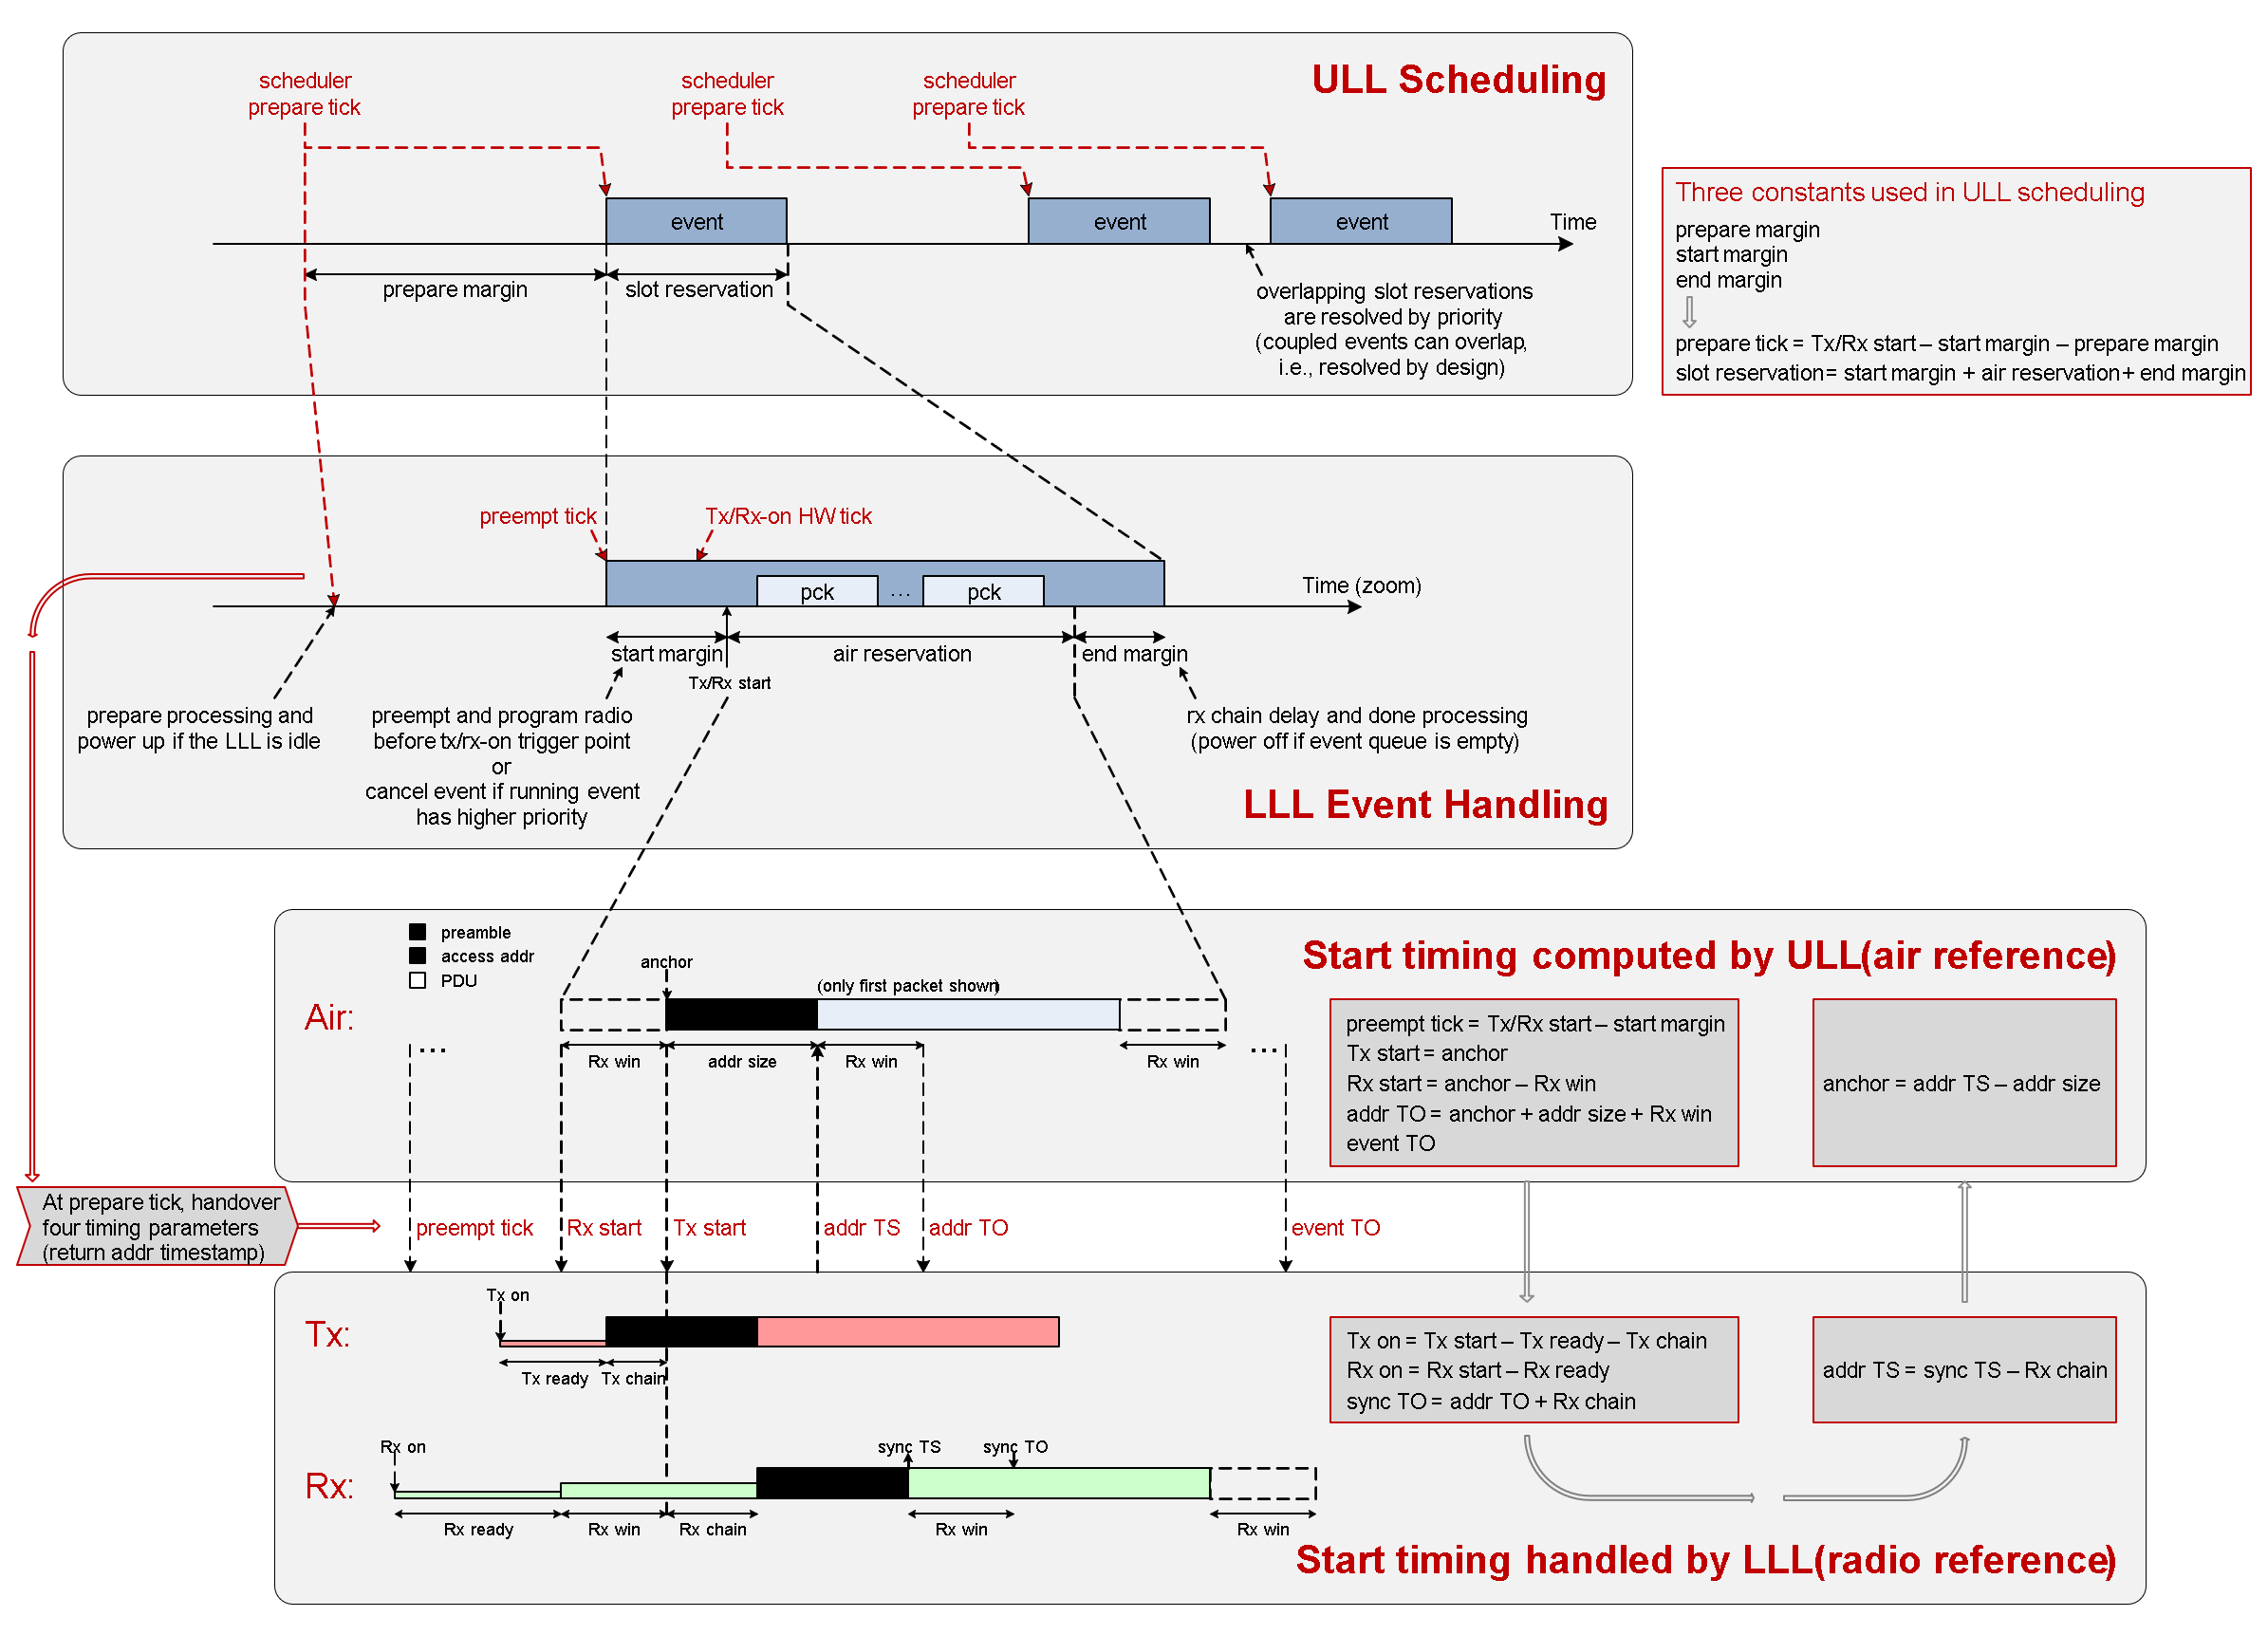
事件处理
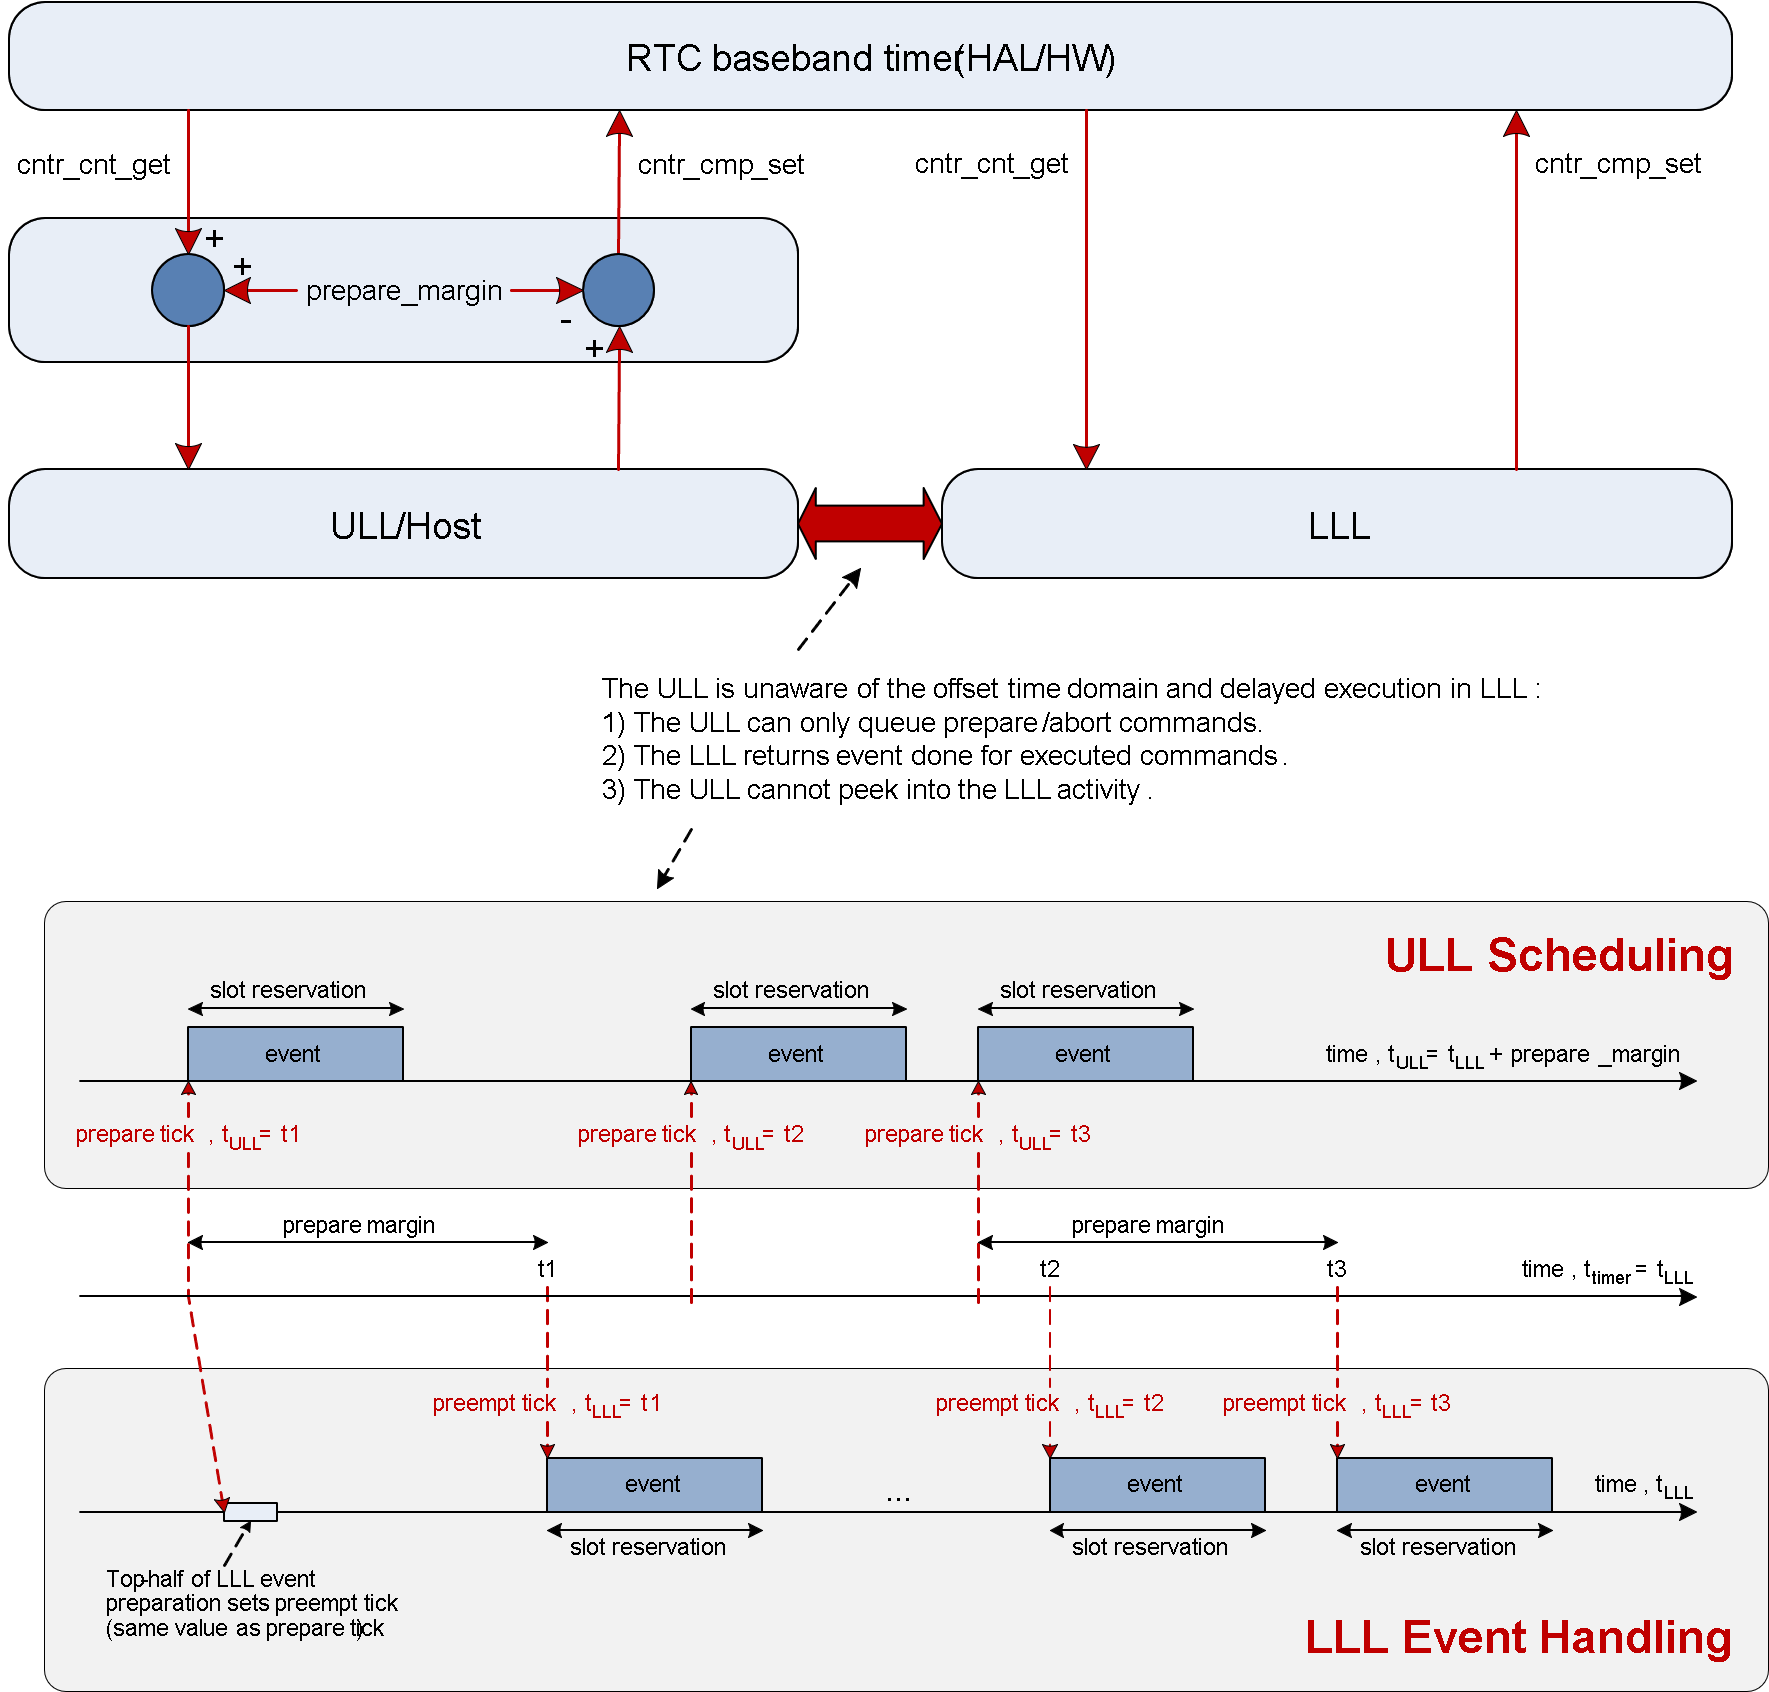
调度间隔很近的事件
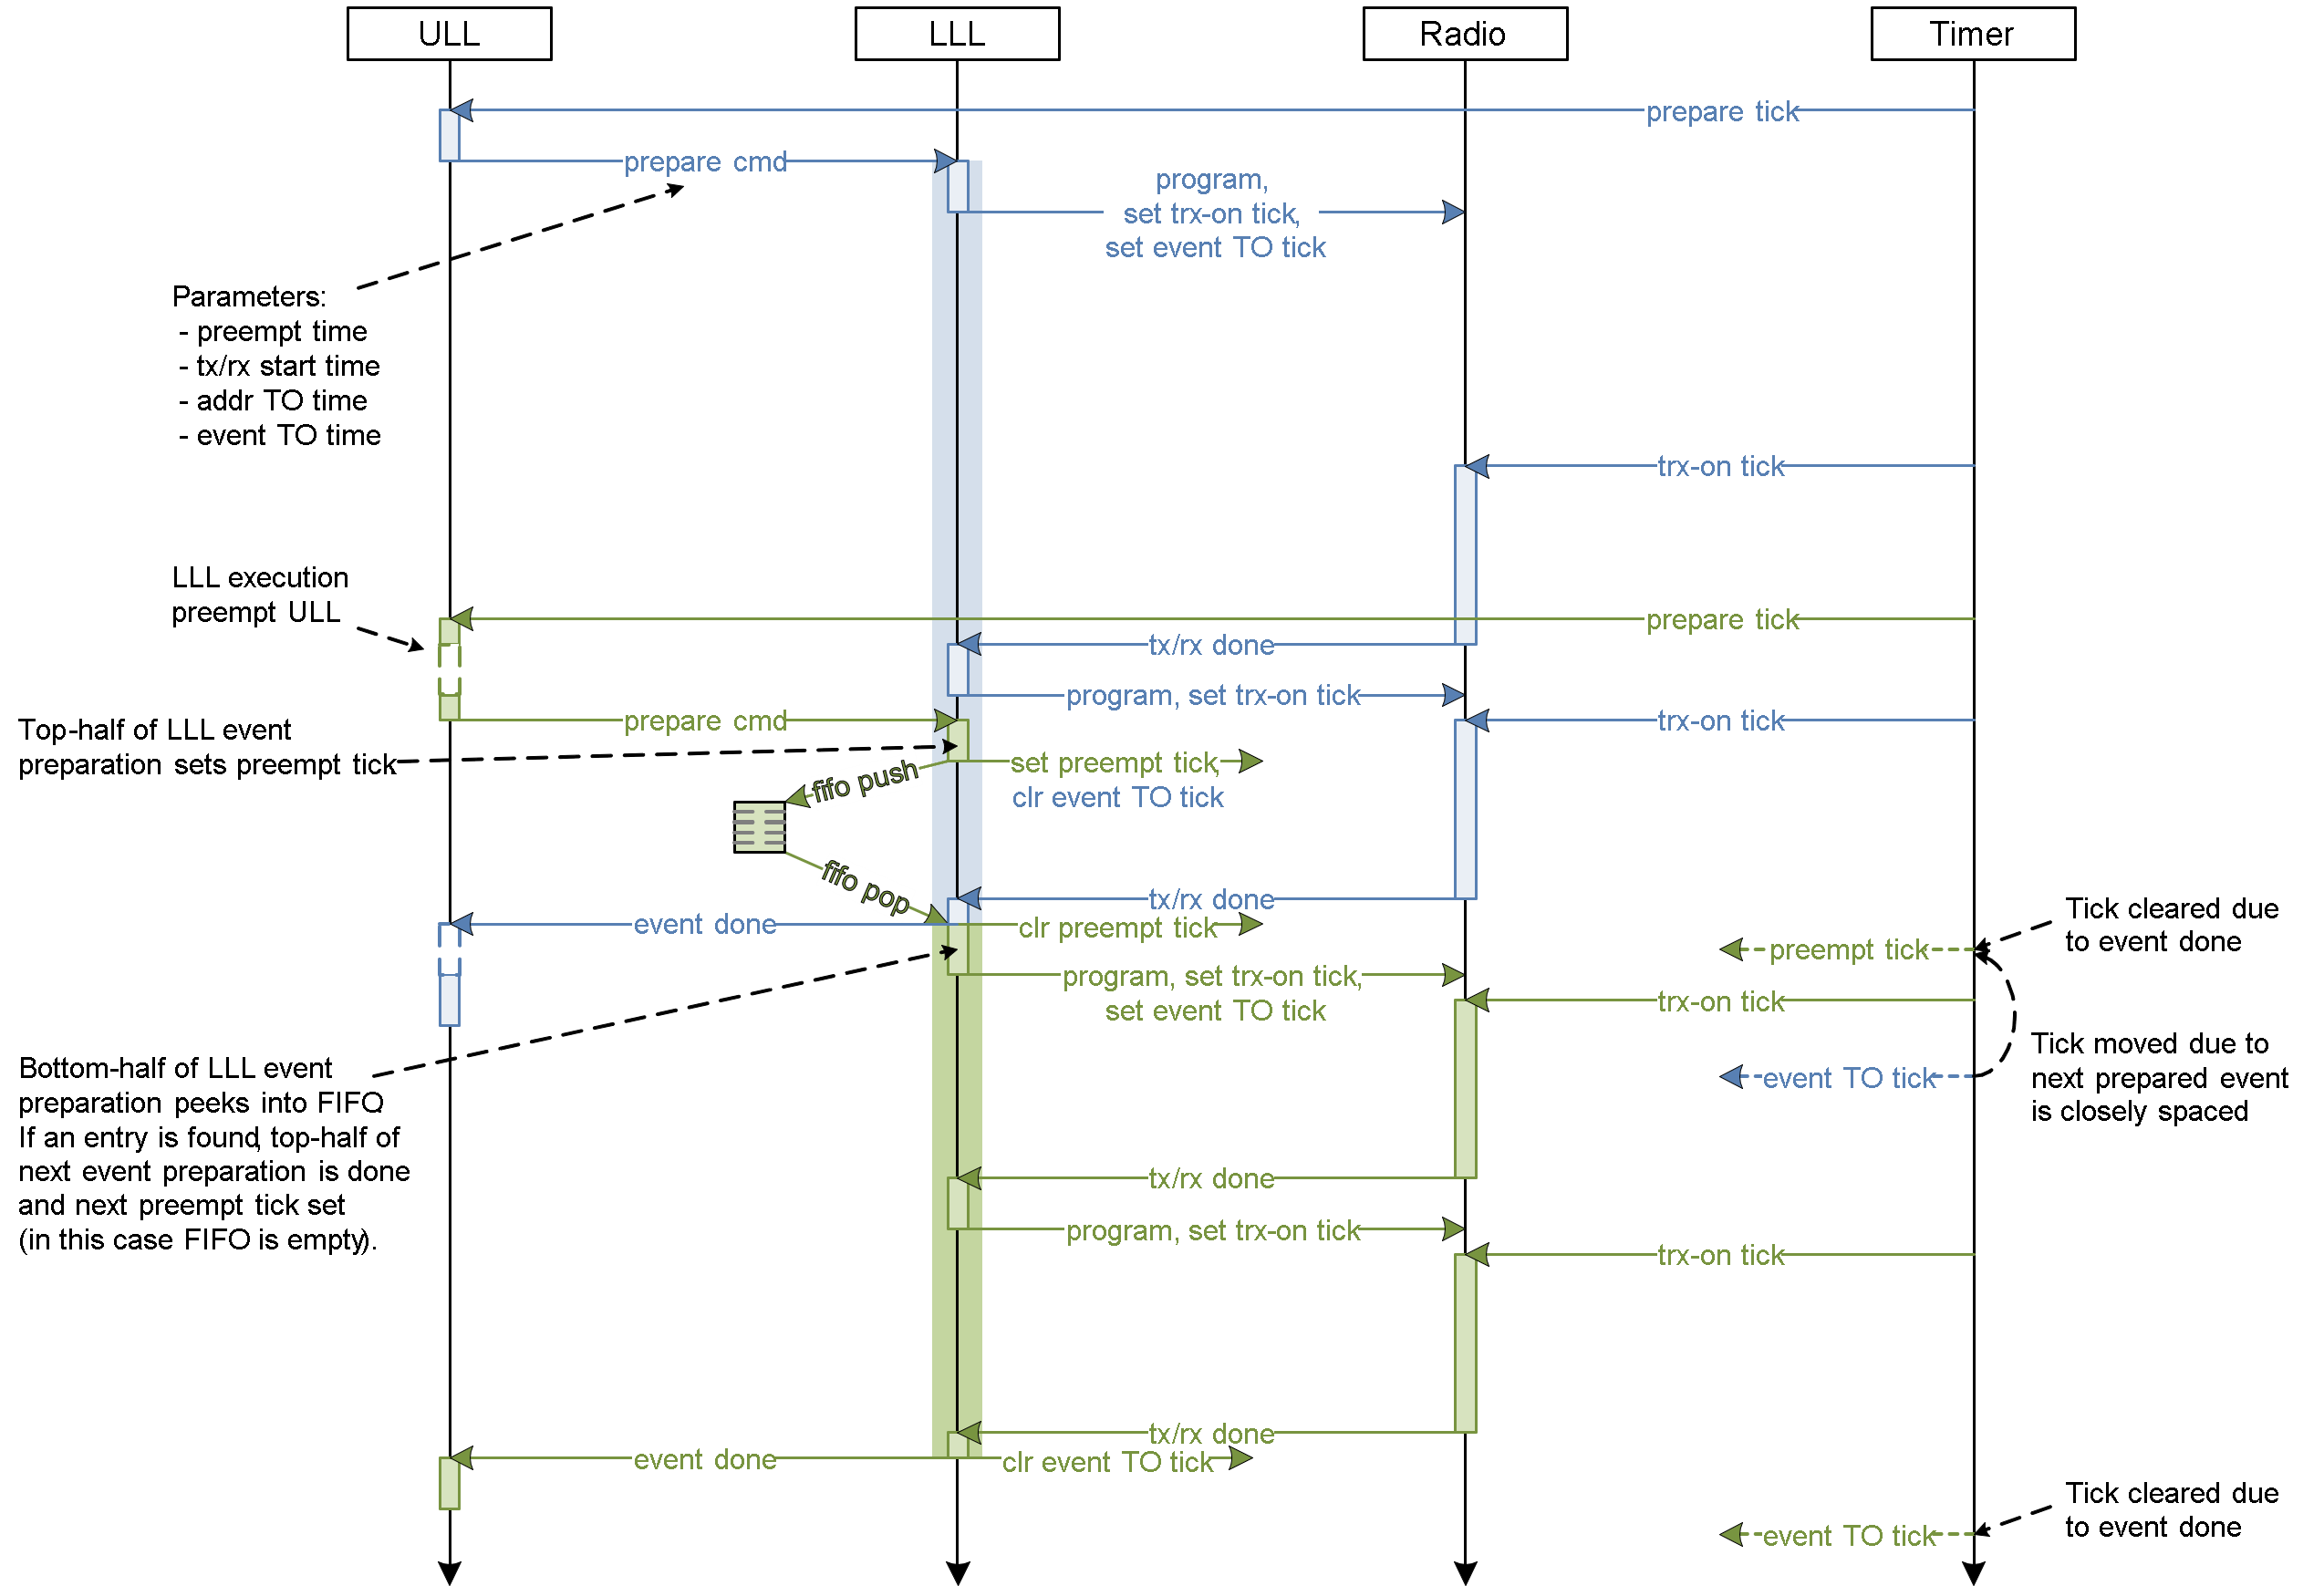
中止活动事件
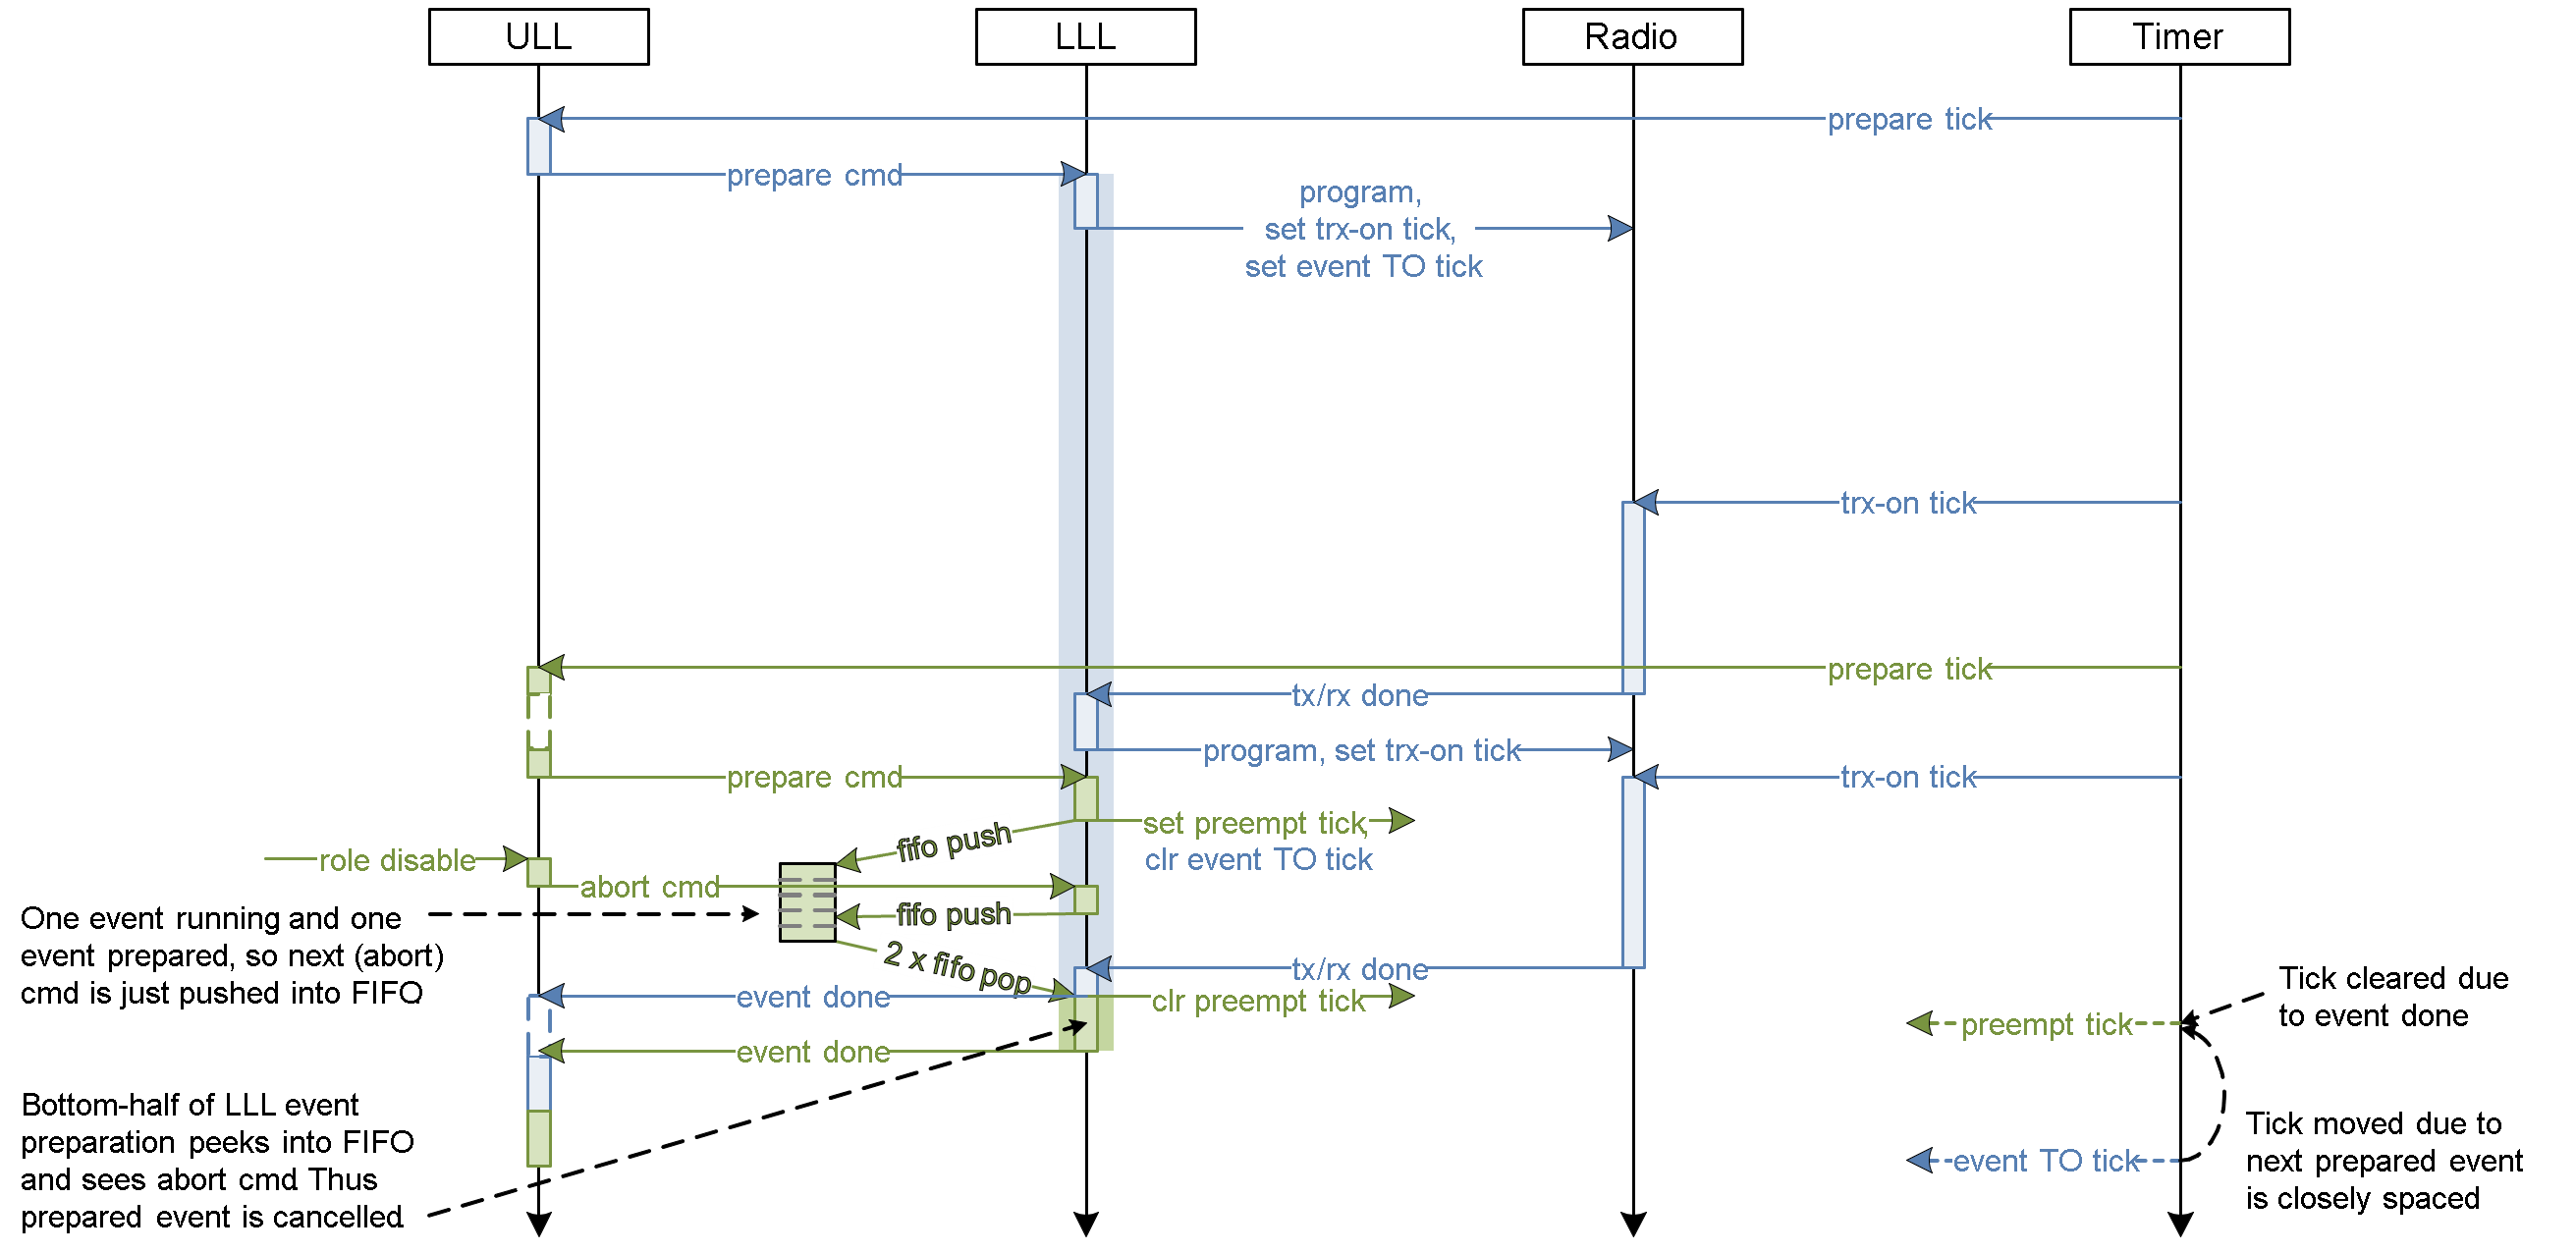
取消待处理事件
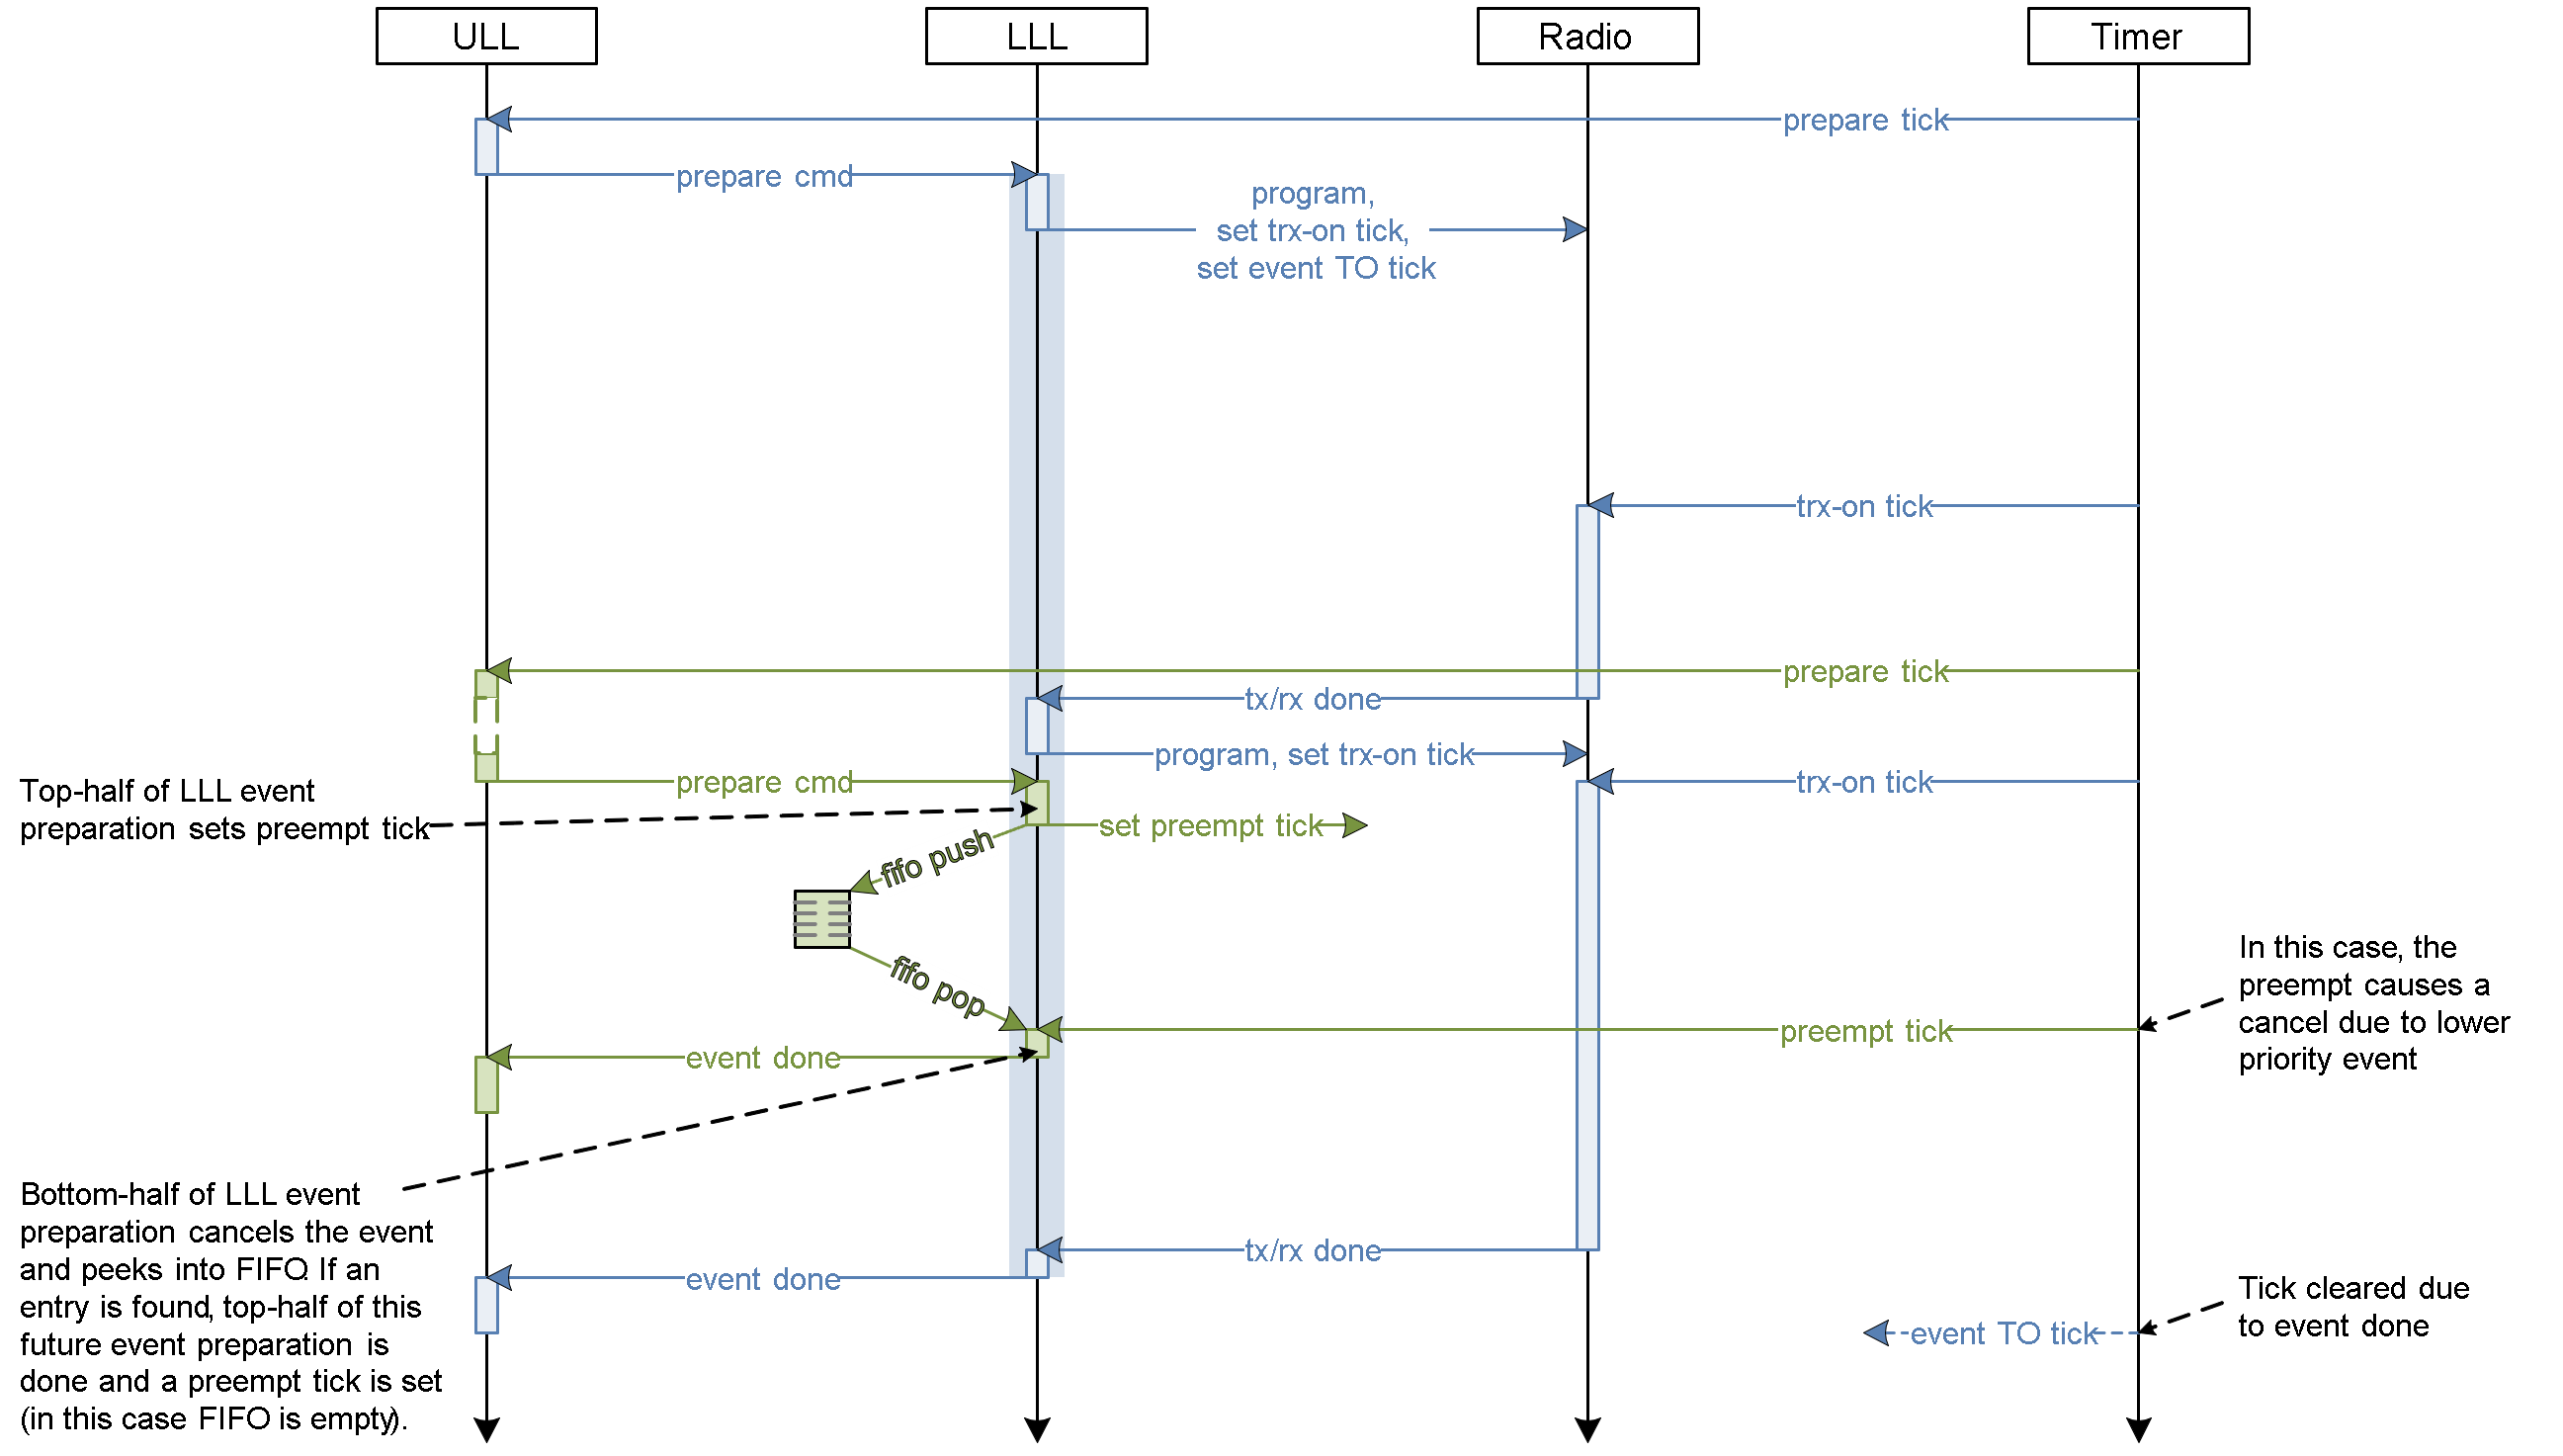
抢占活动事件
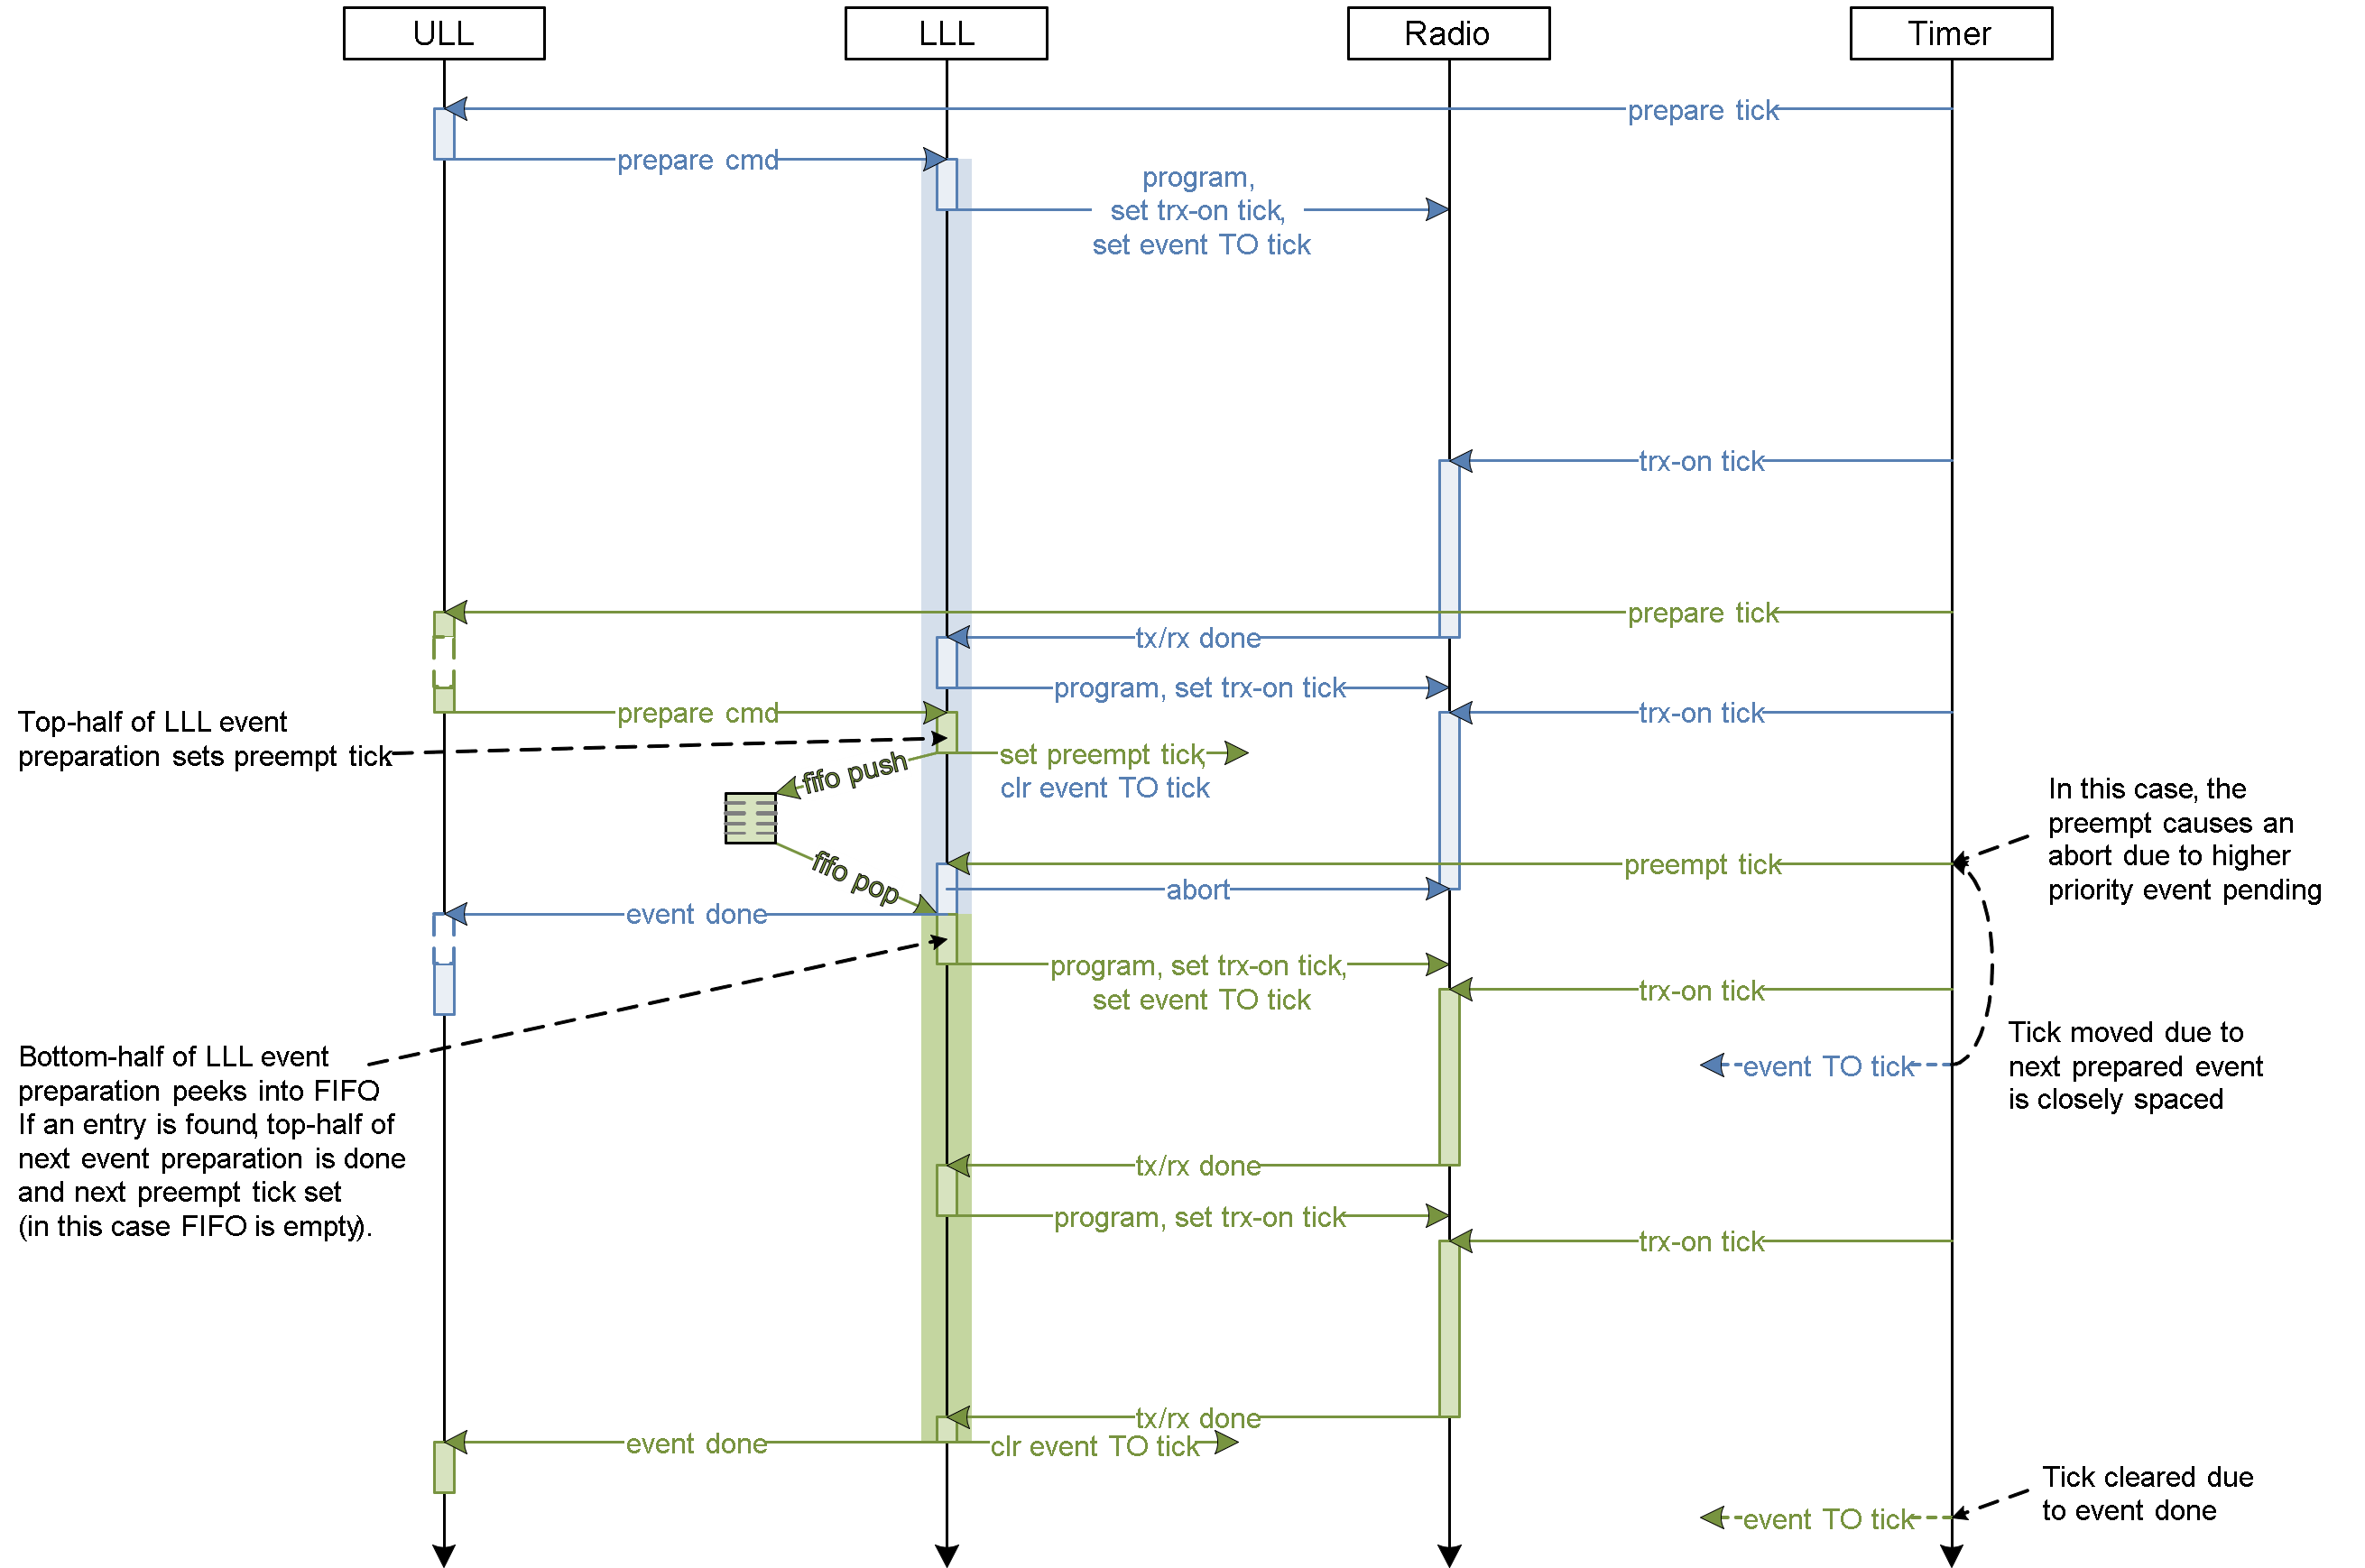
数据流
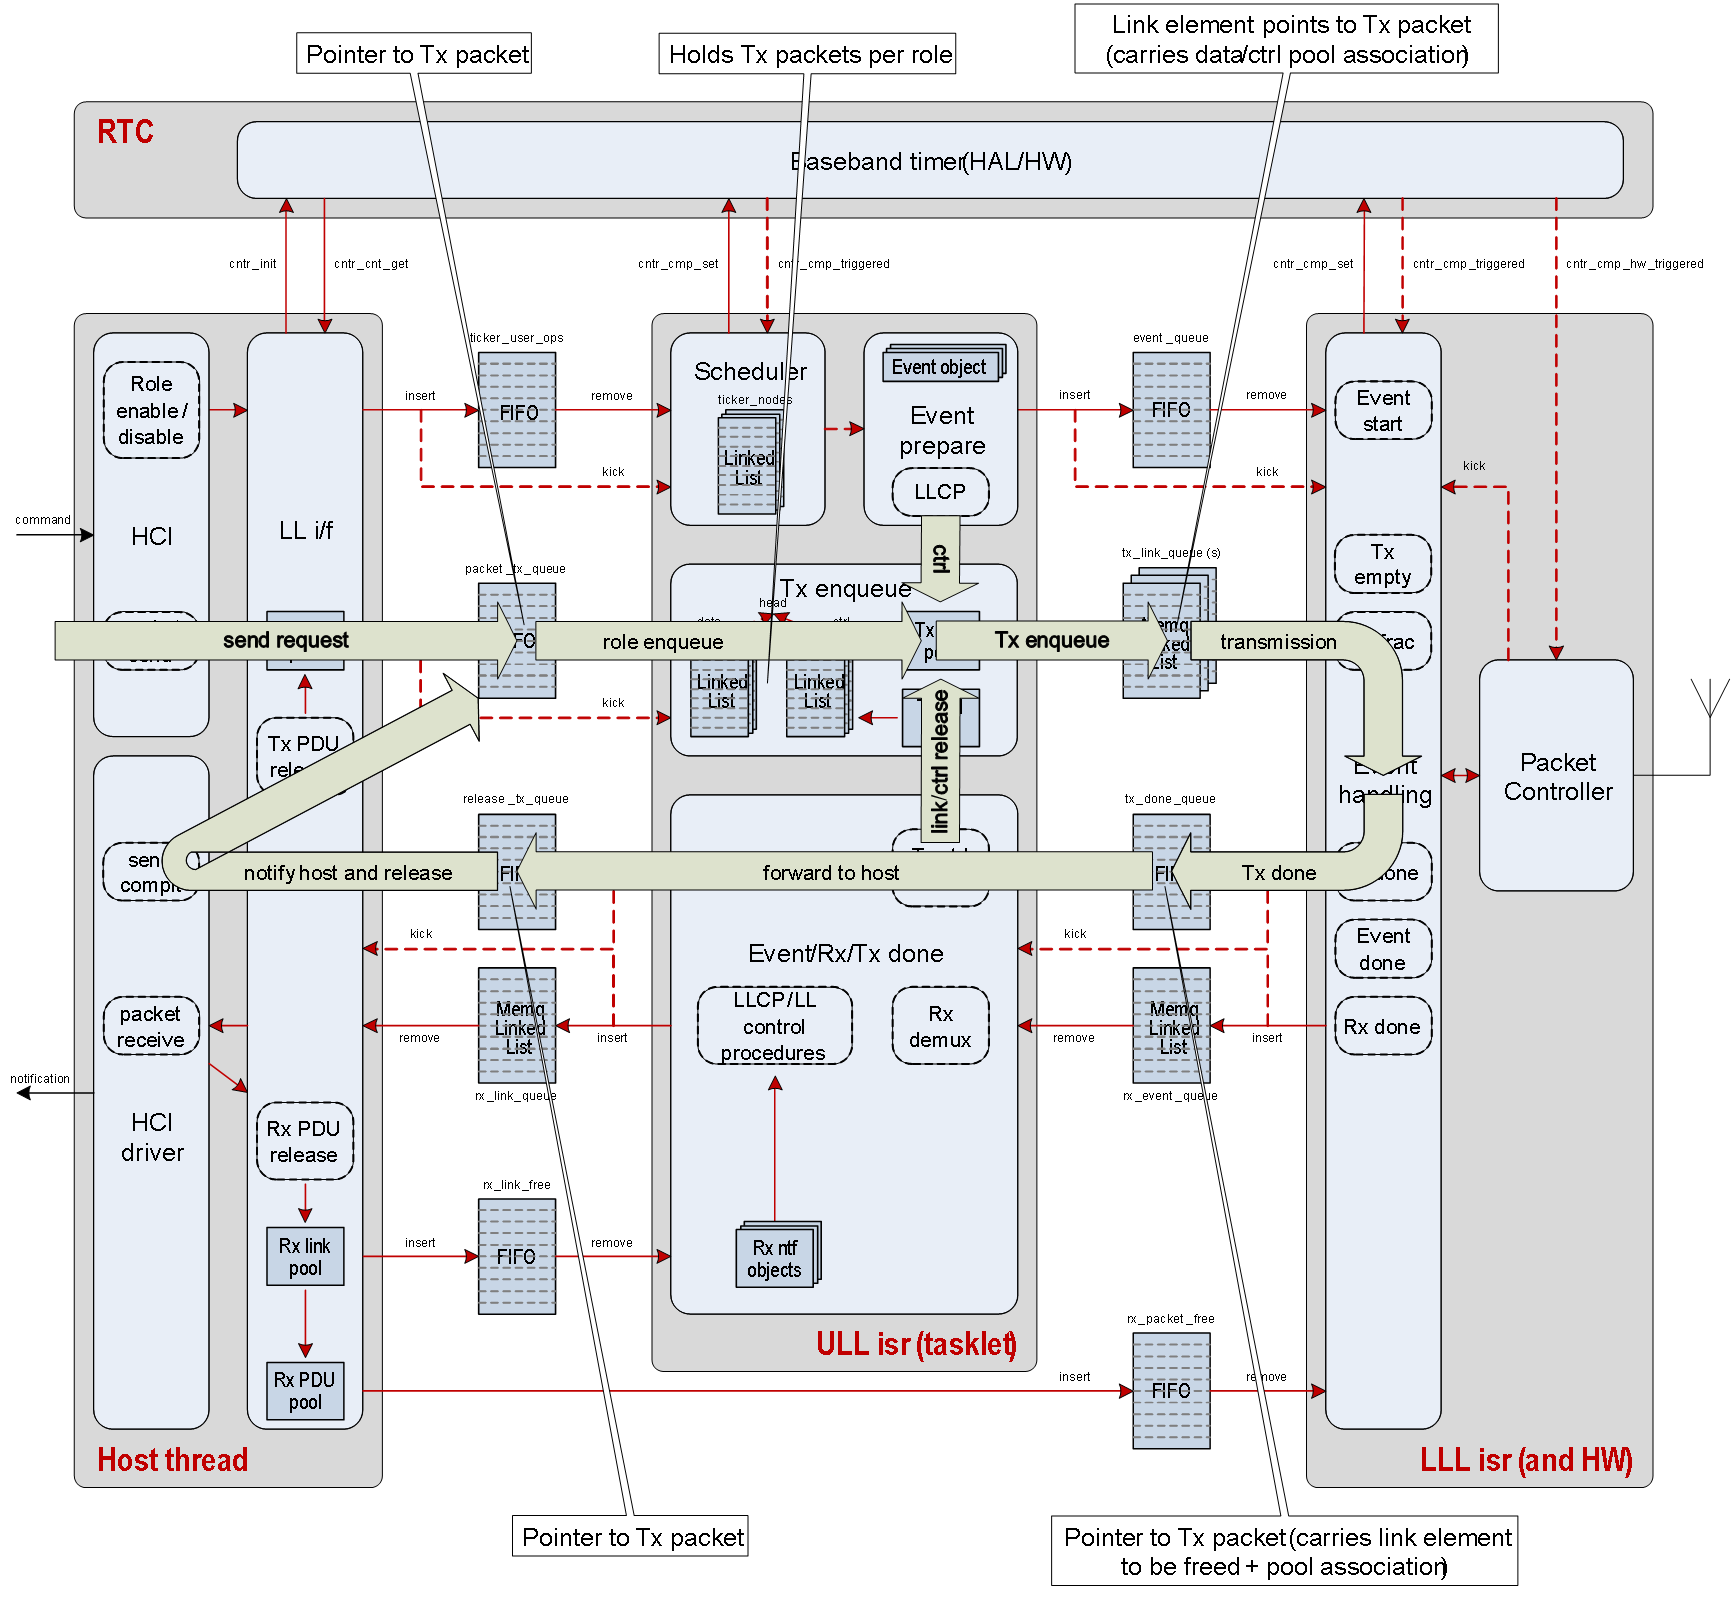
发送数据流
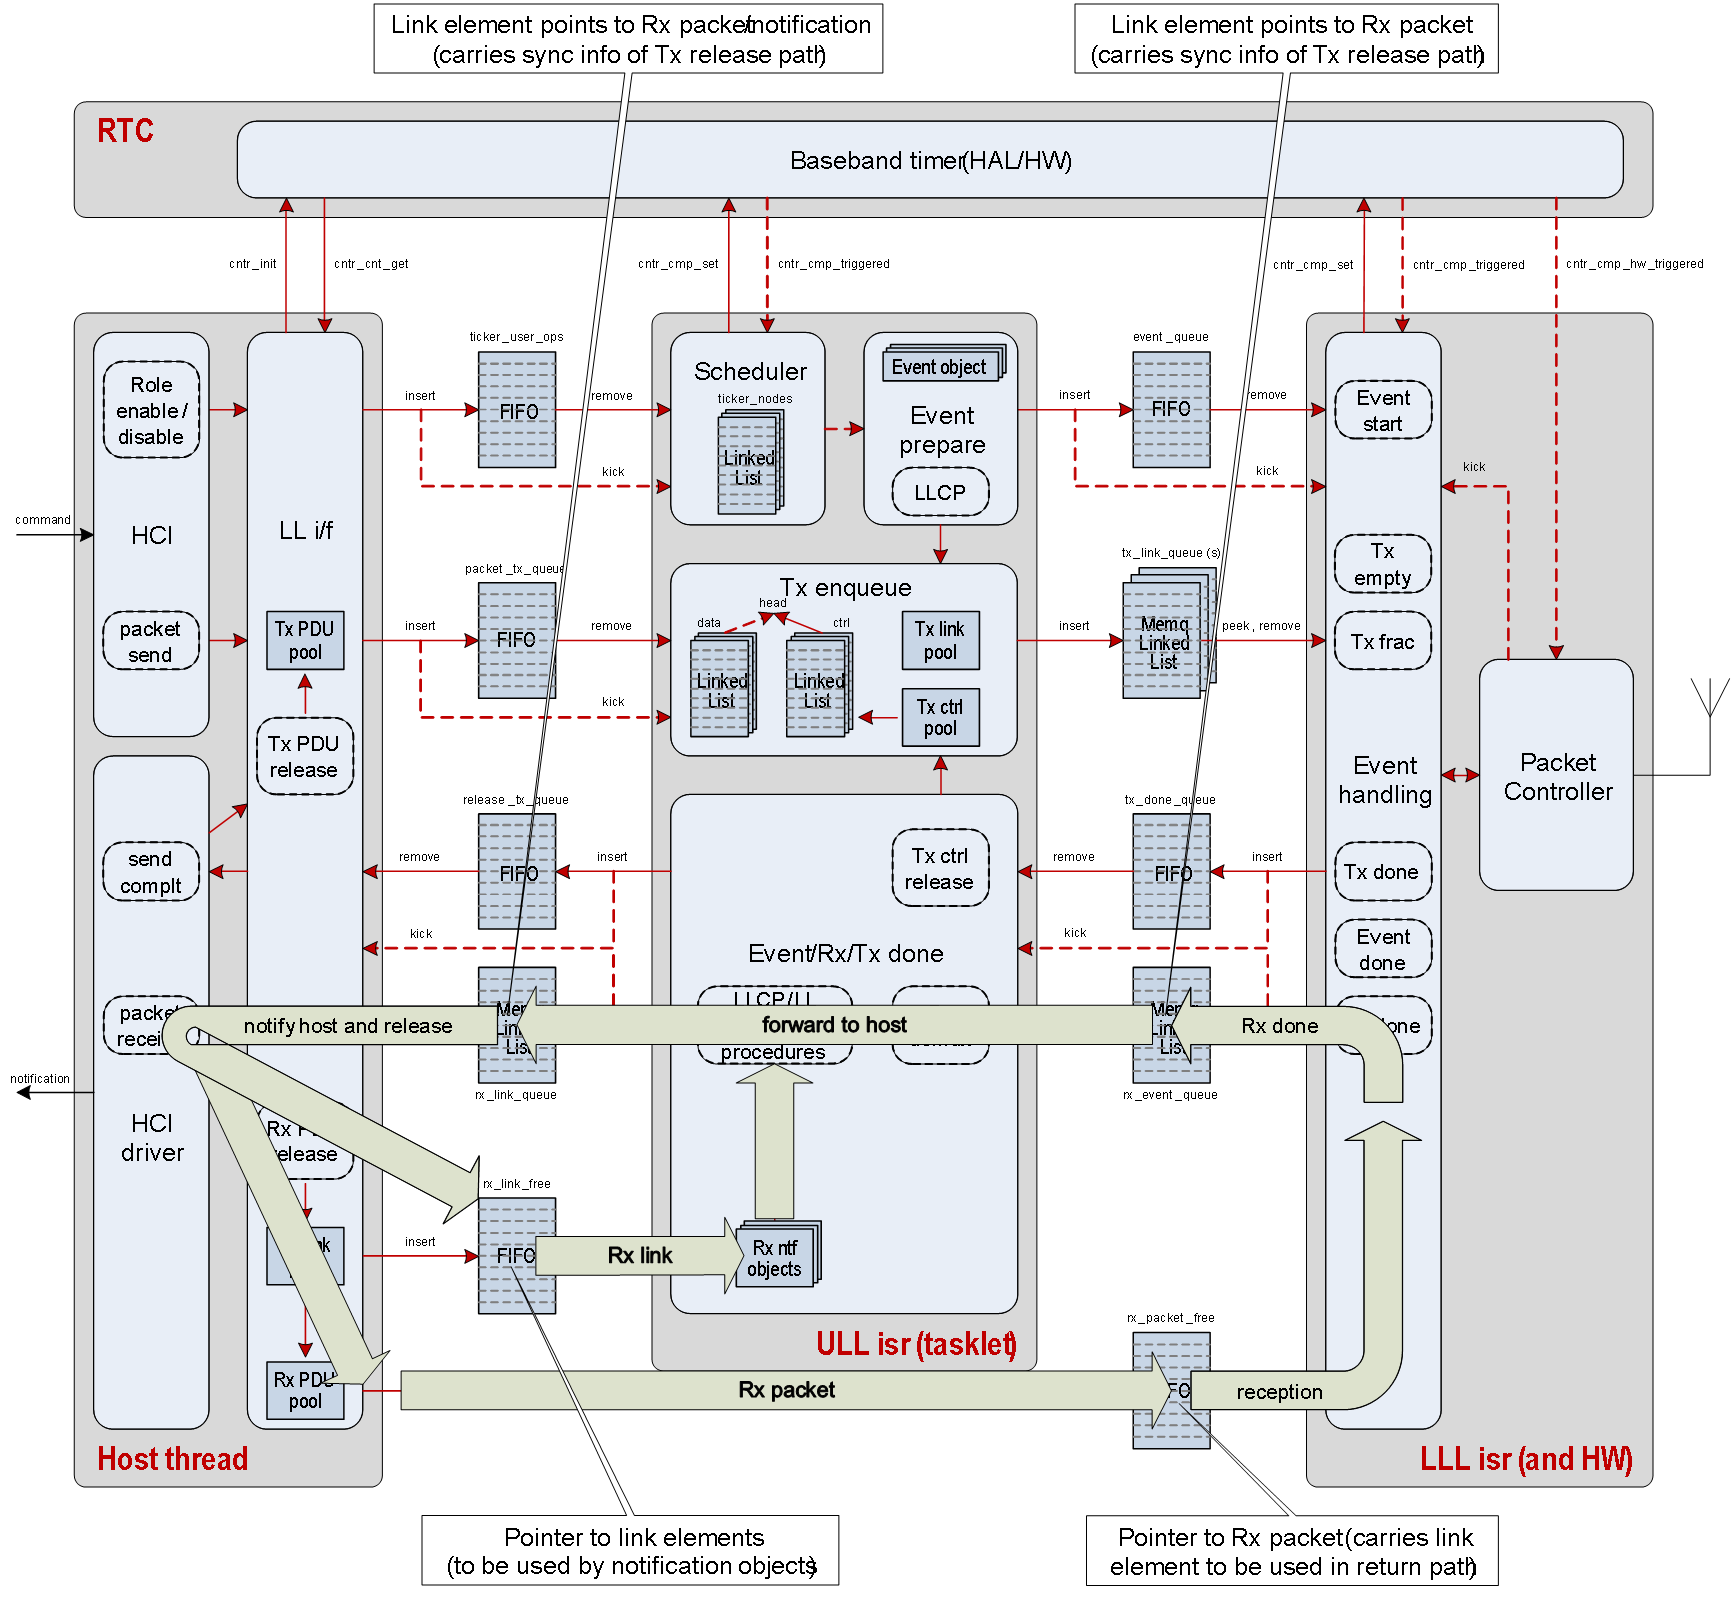
接收数据流
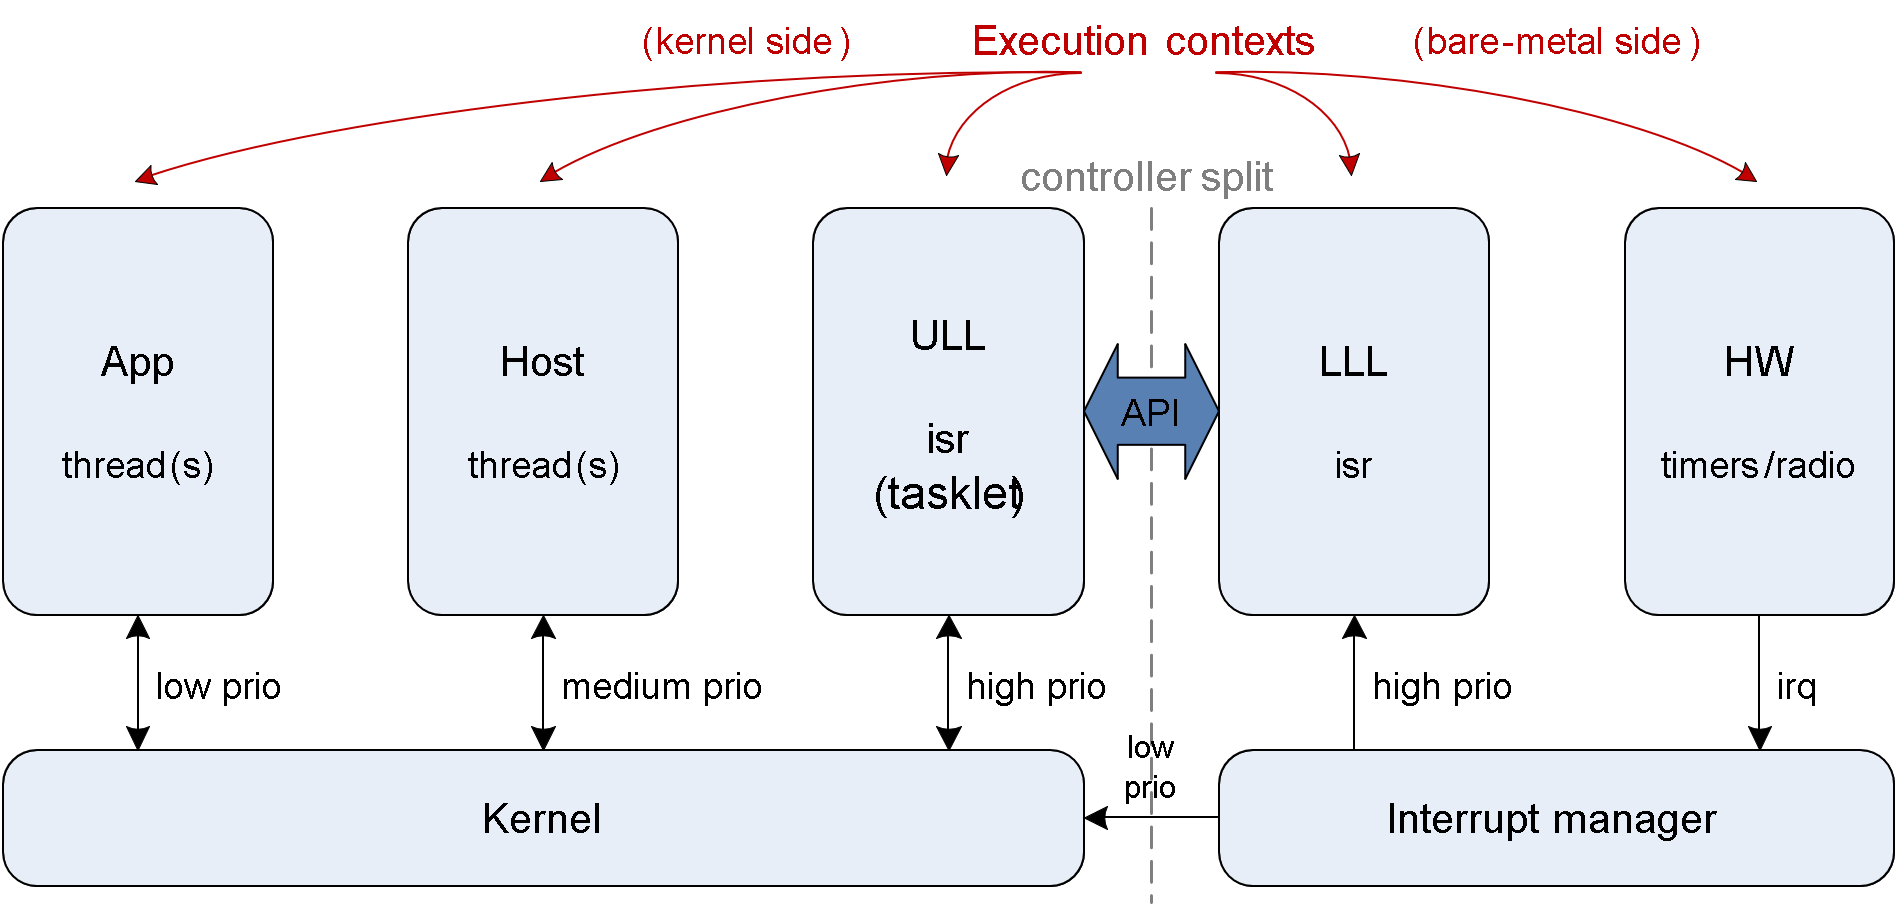
执行优先级
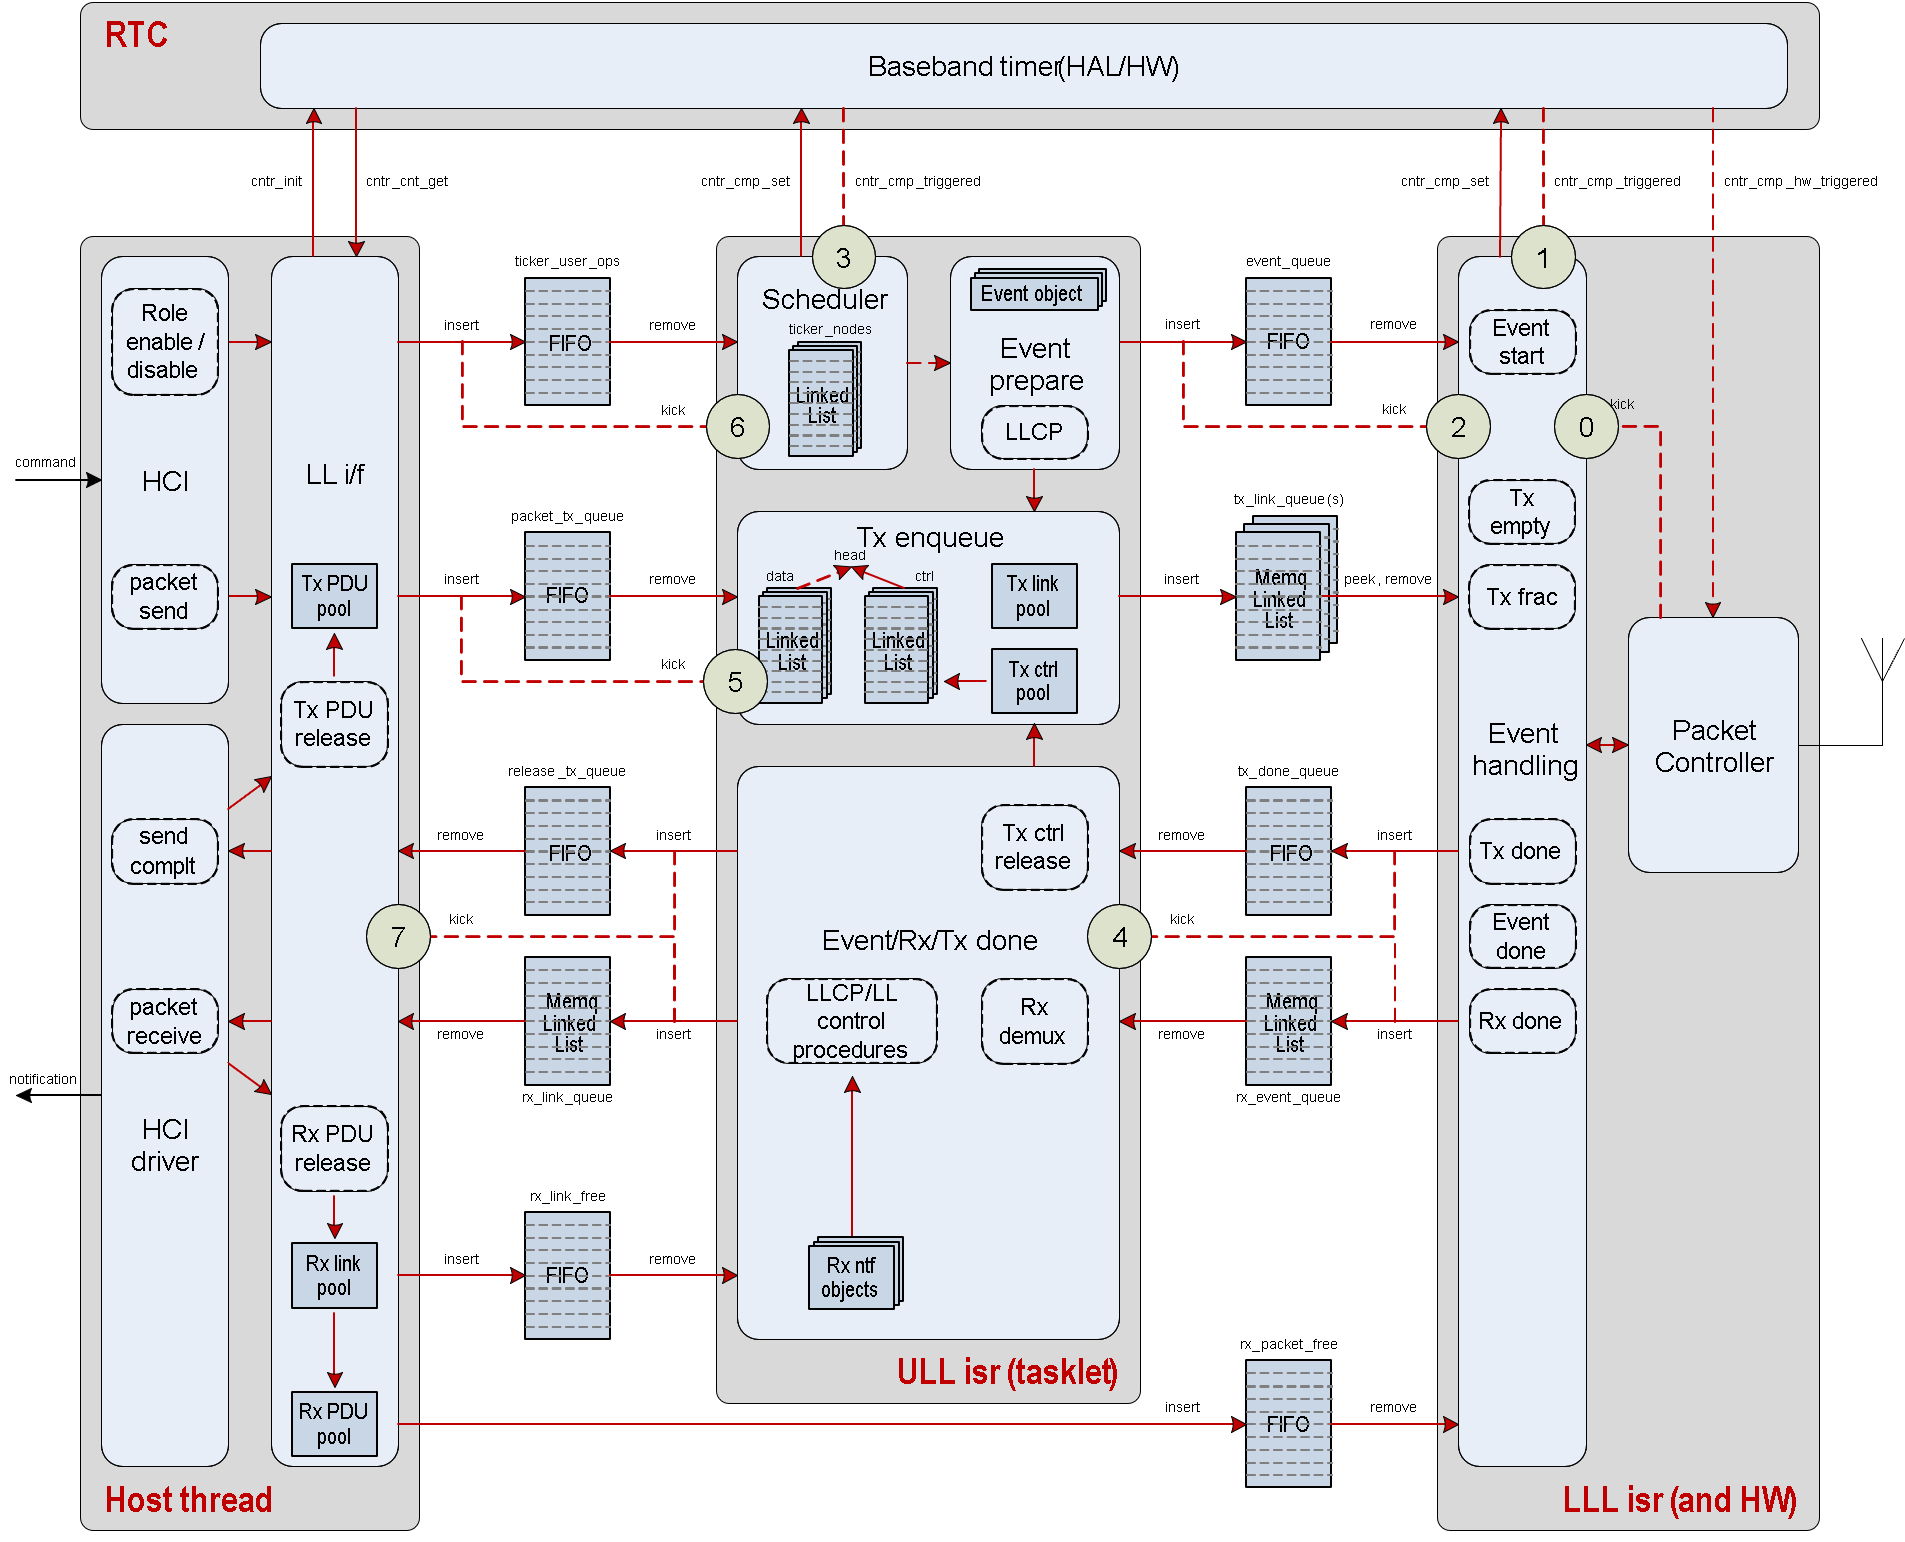
事件处理 (0, 1) < 事件准备 (2, 3) < 事件/接收完成 (4) < 发送请求 (5) < 角色管理 (6) < 主机 (7)。
LLL 是厂商 ISR,ULL 是 Mayfly ISR 概念,主机是内核线程。
链路层控制过程
以下是 ULL 中控制过程处理实现主要概念的简要介绍。
三种主要执行上下文
- HCI/LLCP API
其他过程发起 API
通过 ull_llcp.c::ull_cp_<proc>() 发起本地过程
与正在运行的过程(本地和远程)交互
- 由 lll_prepare 上下文驱动 ull_cp_run()
LLCP 主状态机入口/时钟节拍
通过 ull_conn_llcp() 从 ull_peripheral.c/ull_central.c::ticker_cb 进入
- rx_demux 上下文驱动 ull_cp_tx_ack() 和 ull_cp_rx()
LLCP Tx ACK 处理与 PDU 接收
从 ull_conn.c::ull_conn_rx()
负责将 PDU 传入正在运行的过程,也可能发起远程过程
数据结构和 PDU 辅助函数
- struct llcp_struct
LLCP 主数据存储
定义于 ull_conn_types.h,并声明为 struct ll_conn 的一部分
保存本地和远程过程请求队列以及连接特定的 LLCP 数据
基本的连接级抽象
- struct proc_ctx
通用过程上下文数据,包含各种过程数据和状态,以及用于入队的 sys_snode_t
定义于 ull_llcp_internal.h,通过 ull_llcp.c::create_procedure() 声明/实例化
还保存 tx_ack 中使用的节点引用以及 rx_node 保留机制
- struct llcp_mem_pool
用于实现过程上下文资源的内存池,分别实例化本地版本和远程版本
通过 ull_llcp.c::create_procedure() 使用
- 其他 PDU 处理技巧
控制 PDU 的编码和解码由 ull_llcp_pdu.c::llcp_pdu_encode/decode_<PDU>() 完成
其他 PDU 校验通过 ull_llcp.c::pdu_is_valid() 由 ull_llcp.c::pdu_validate_<PDU>() 处理
LLCP 本地和远程请求/过程状态机
- ull_llcp_local.c
处理本地发起过程的状态机
命名约定:lr _<...> => 本地请求状态机
本地过程队列处理
本地 run/rx/tx_ack 切换
- ull_llcp_remote.c
上述内容的远程版本
命名约定:rr_<...> => 远程请求状态机
还处理由 llcp_rx_new() 发起的远程过程
其他过程冲突处理(在 rr_st_idle() 中)
- ull_llcp_common/conn_upd/phy/enc/cc/chmu.c
各个过程的实现(ull_llcp_common.c 汇集了较简单的过程)
命名约定:lp_<...> => 本地发起的过程,rp_<...> => 远程发起的过程
处理从初始化(可能经过 instant)到完成的过程流程,以及适用时的主机通知
其他概念
- 过程冲突处理
有关说明,请参见蓝牙规范
基本上,有些过程可以并行存在,有些则不能——例如同一时间只能有一个基于 instant 的过程
规范规定了发生冲突时如何处理/解决冲突的规则
- 终止处理
关于如何处理终止,适用特定规则。
由于过程上下文涉及资源处理,而终止必须始终可用,因此将其作为特殊情况处理。
另请注意:在多种情况下,对端行为无效会触发连接终止。
- 新远程过程处理
表 new_proc_lut[] 将 LLCP PDU 映射到 llcp_rr_new() 中使用的过程/角色
注意:对于任意给定连接,远程过程队列中始终只能有一个远程过程。
- 其他细节
暂停/恢复概念——共有两种(详情参见规范)
过程执行可被加密过程暂停
数据发送可被 PHY、DLE 和 ENC 过程暂停
RX 节点保留——确保通知需要 RX 节点时无需等待分配
其他单元测试概念
- 为每个过程单独设置 ZTEST 单元测试
zephyr/tests/bluetooth/controller/ctrl_<proc>
- Rx 节点处理采用模拟实现
不同配置由独立的 conf 文件处理(例如参见 ctrl_conn_update)
ZTEST(periph_rem_no_param_req, test_conn_update_periph_rem_accept_no_param_req)
- 单元测试中使用 rx_demux/prepare 上下文的模拟版本——仅测试过程 PDU 流程
模拟 LLL 准备/完成流程的 event_prepare()/event_done() 辅助函数
lt_rx()/lt_tx() 模拟“下层测试器”的 rx/tx
ut_rx_node() 模拟“上层测试器”的通知流程处理
用于生成和解析 PDU 的一组辅助函数,以及各种模拟的 ull_stuff()
下层链路层
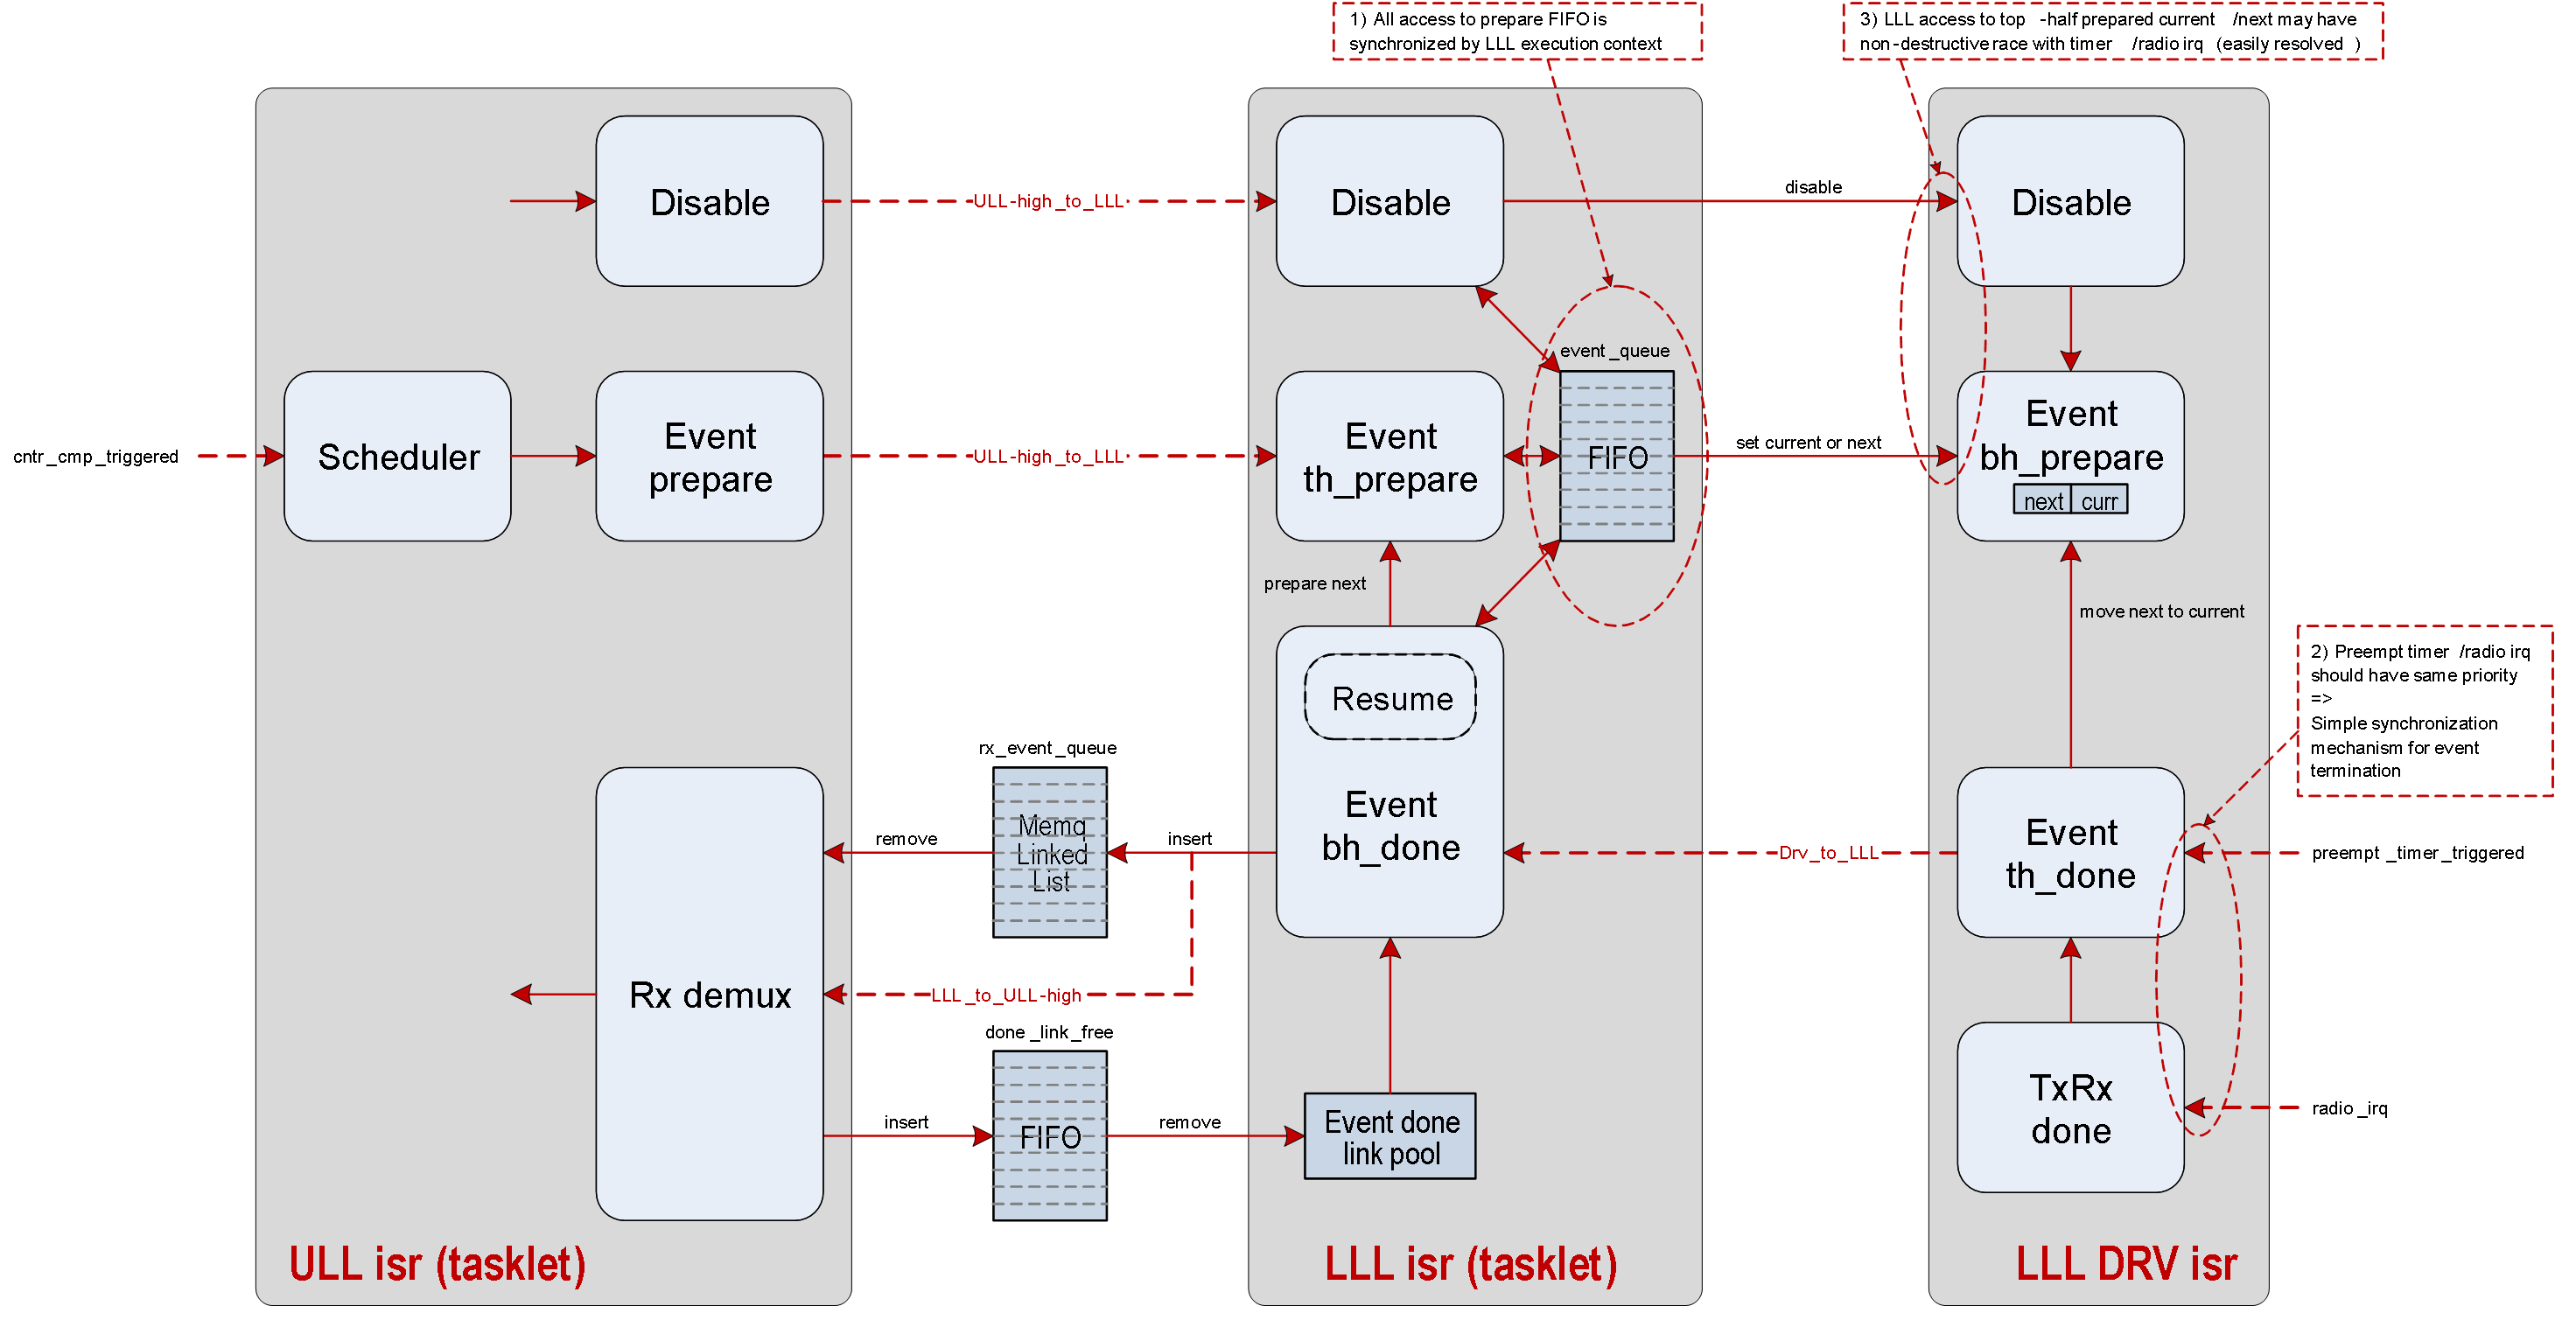
LLL 执行
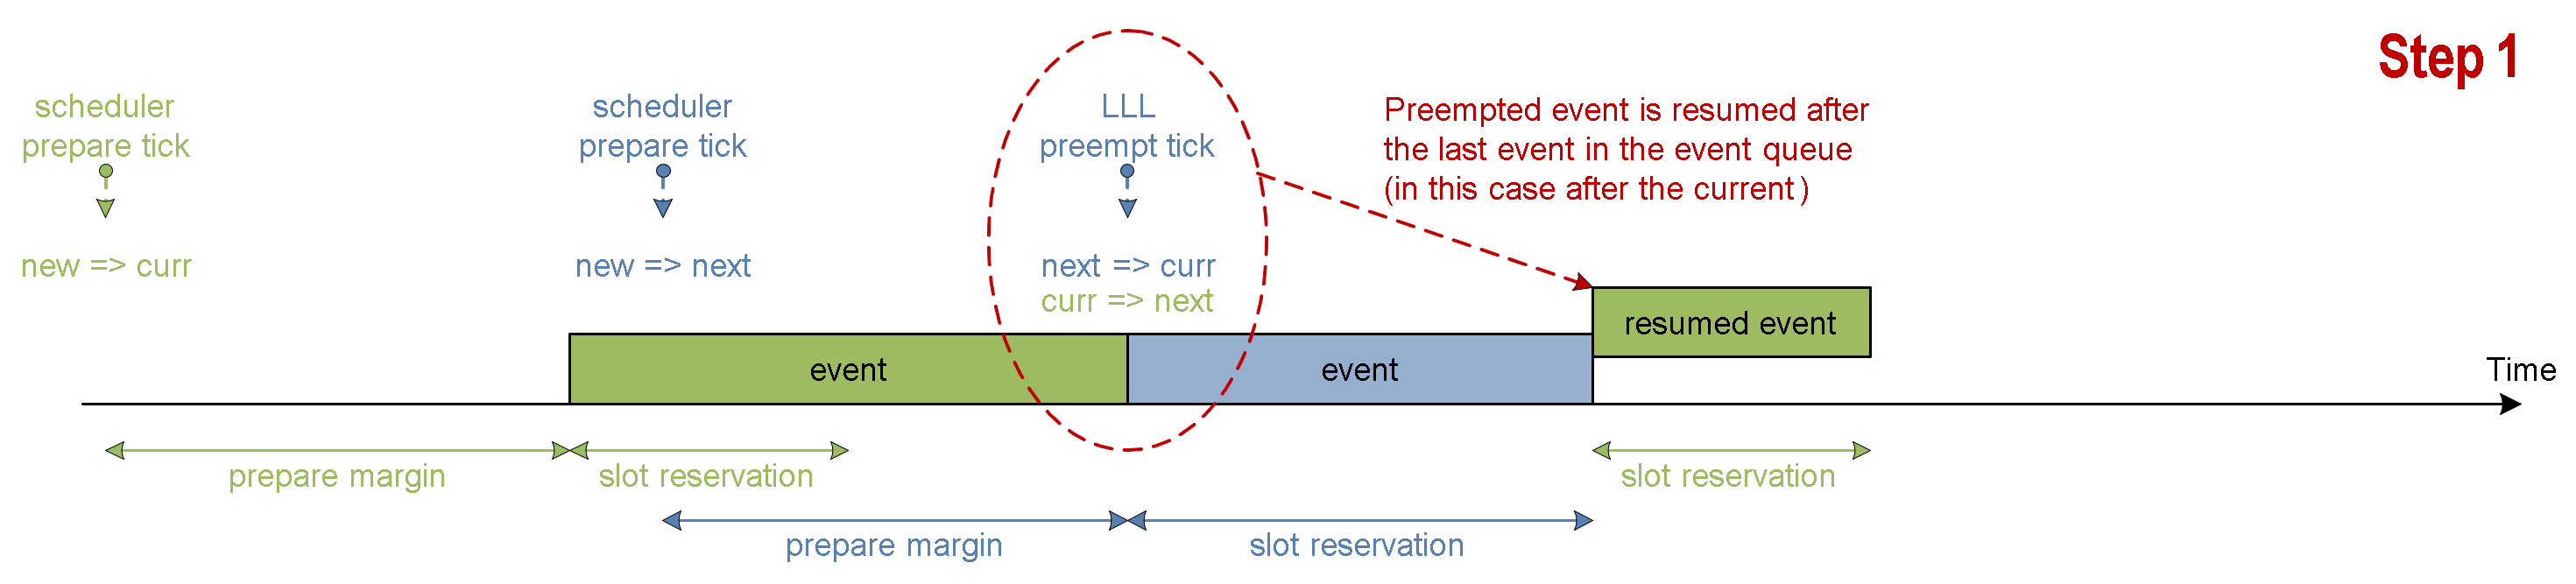
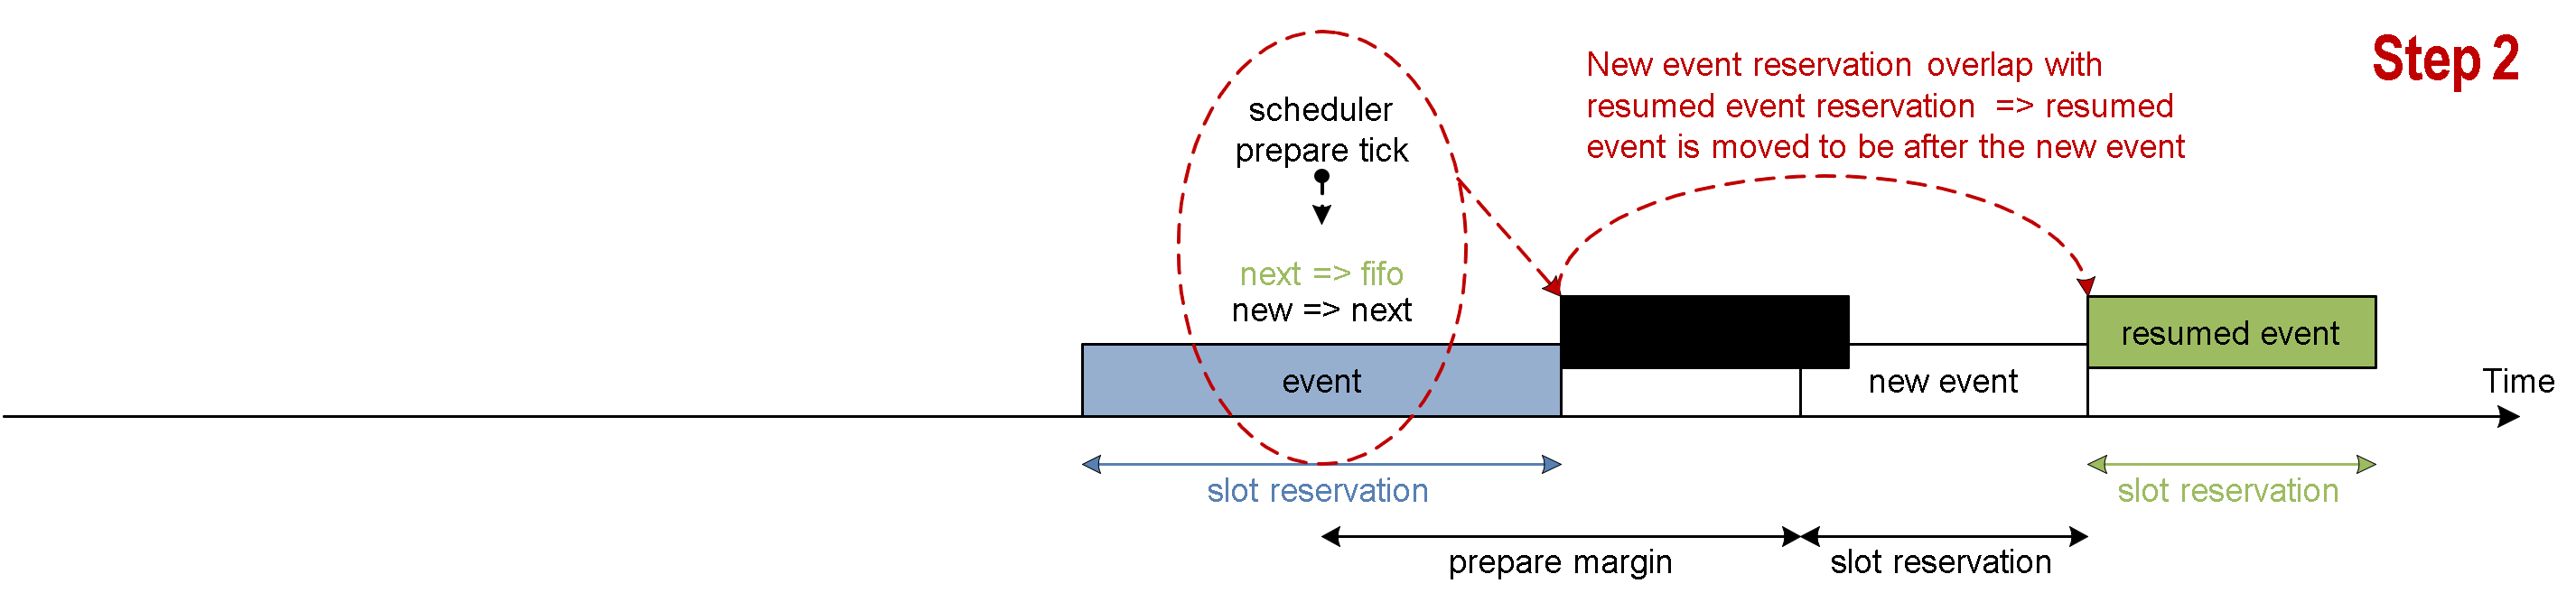
LLL 恢复
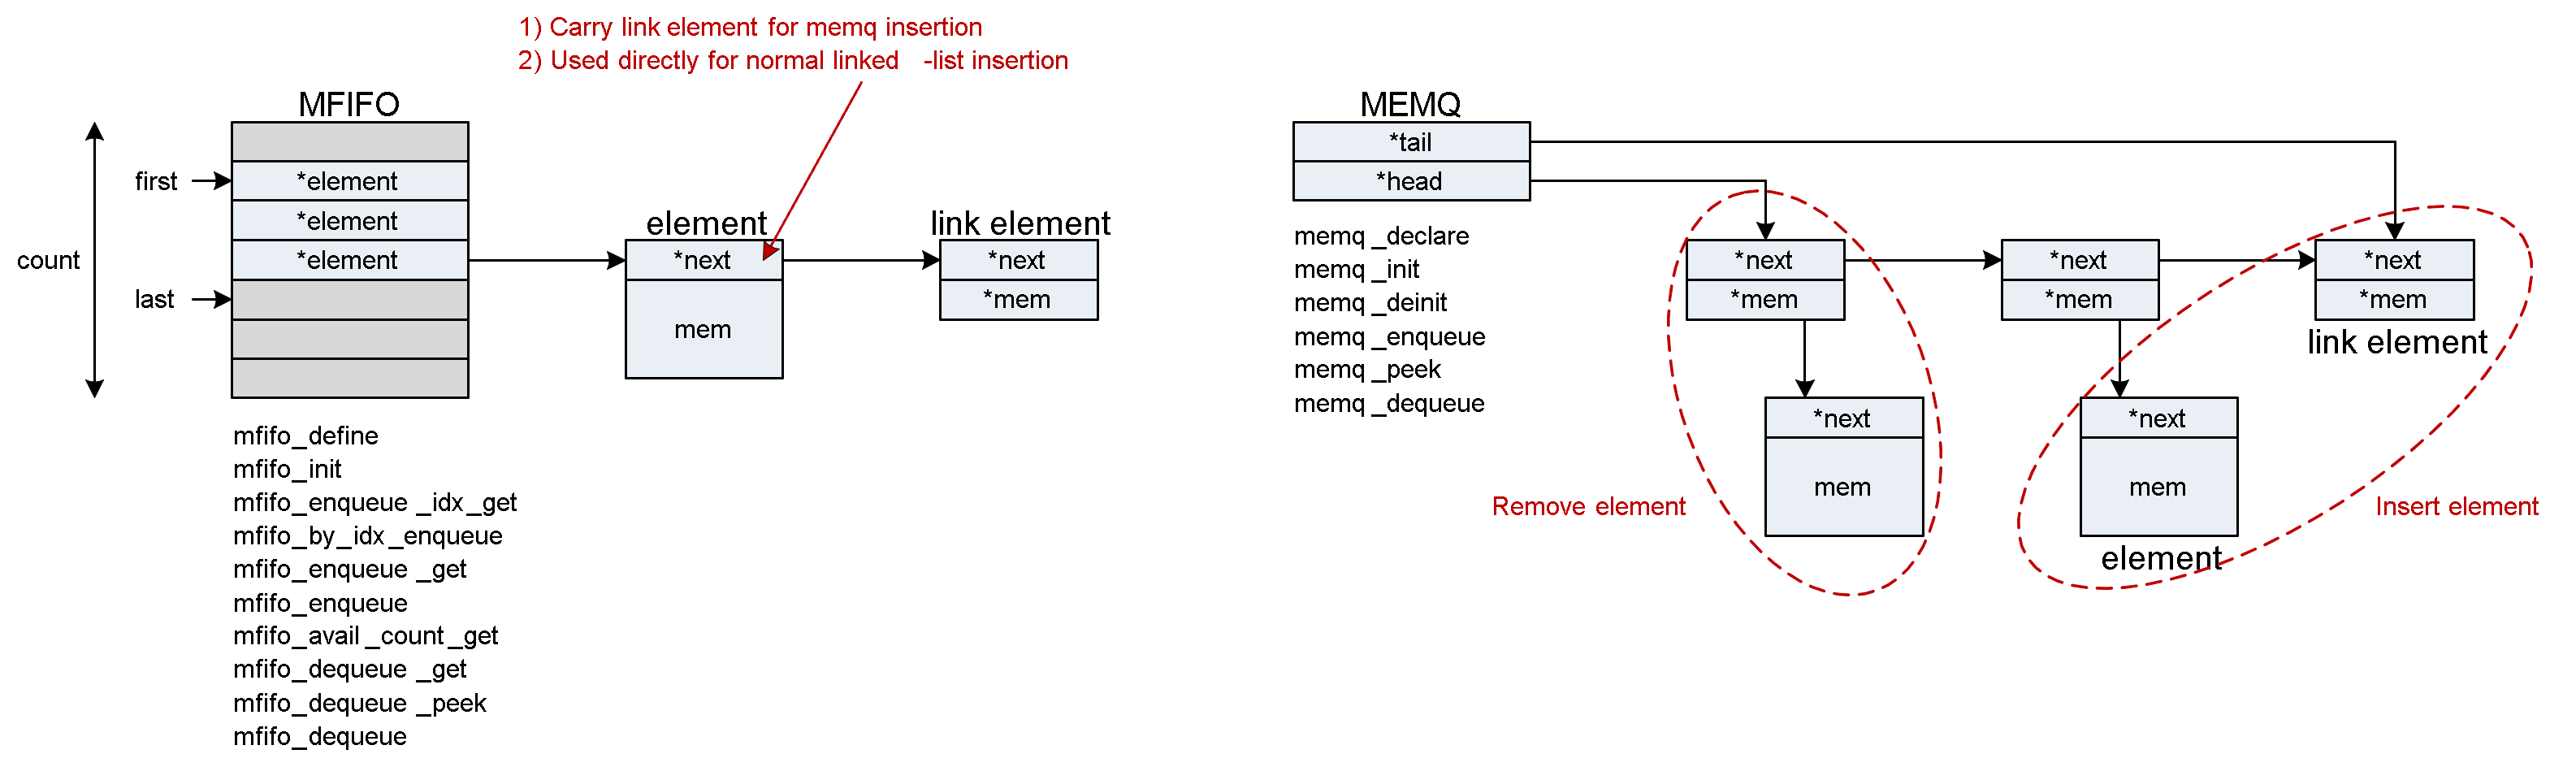
裸机工具
内存 FIFO 和内存队列
Mayfly
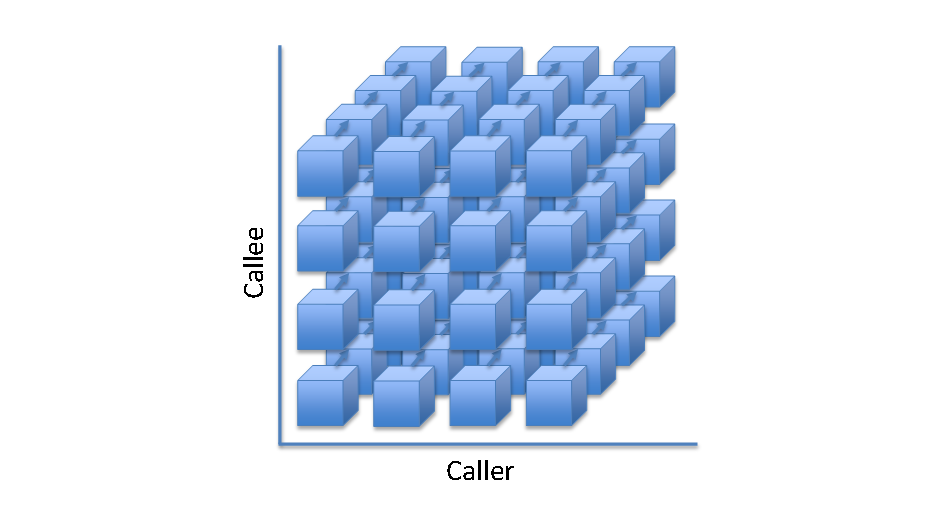
Mayfly 是多实例、可扩展的 ISR 执行上下文
Work 之于线程,犹如 Mayfly 之于 ISR
在 ISR 中执行的函数列表
执行优先级映射到 IRQ 优先级
便于跨执行上下文调度
尽快进入空闲(race-to-idle)执行
无锁、裸机
旧版控制器
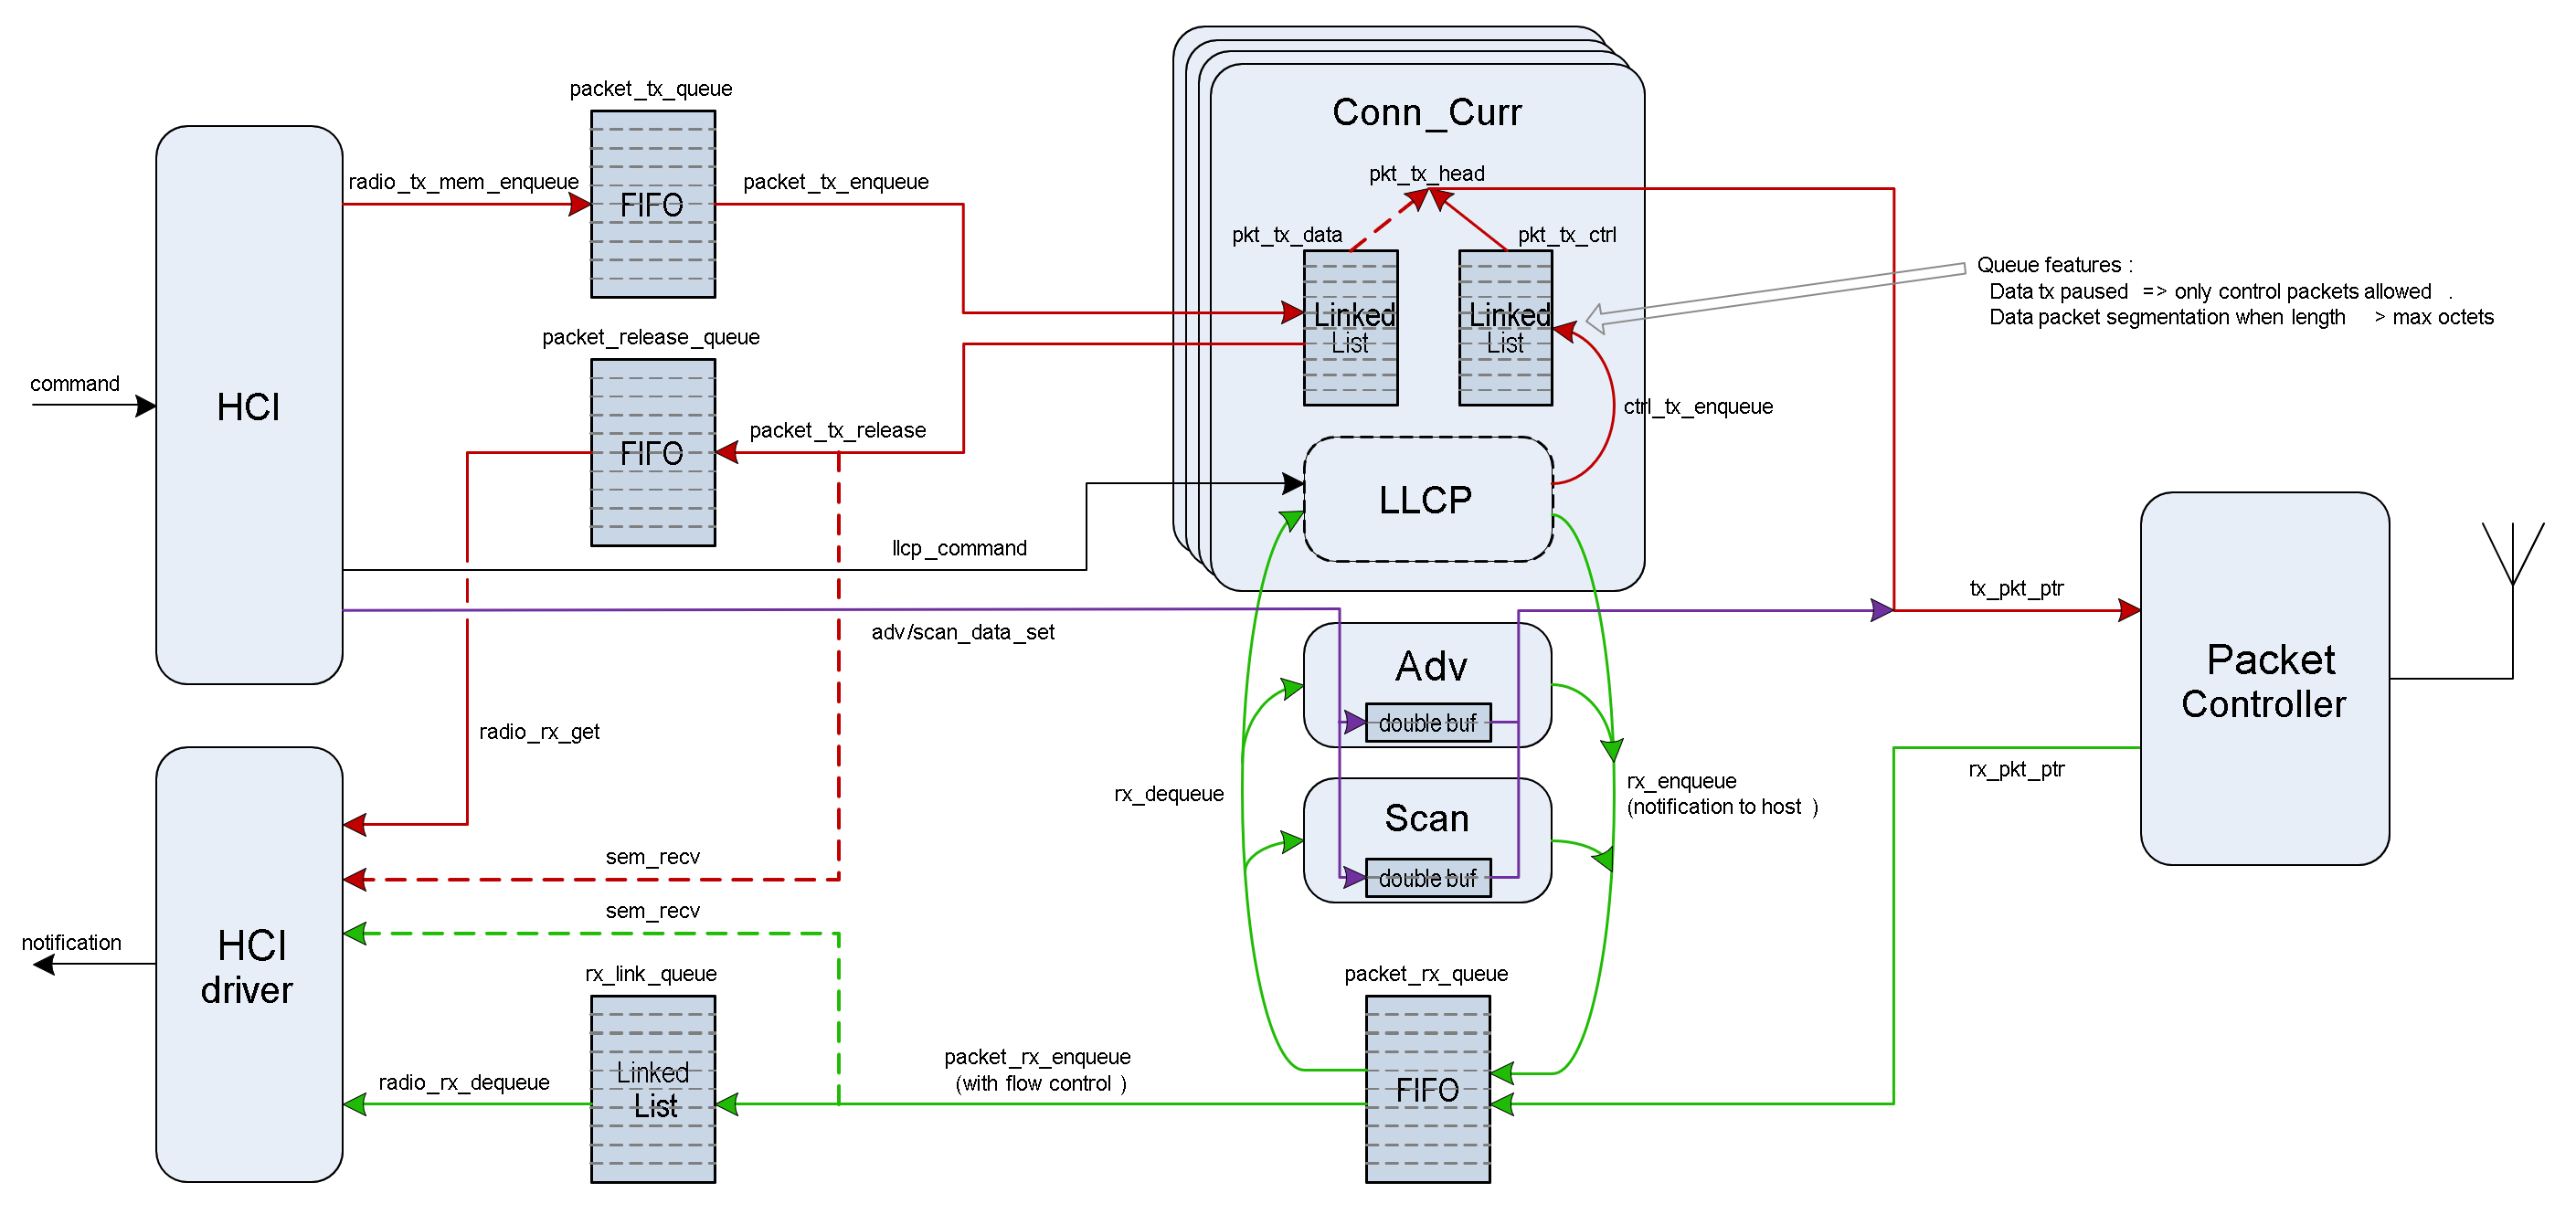
低功耗蓝牙控制器——厂商特定细节
硬件要求
Nordic Semiconductor
Nordic Semiconductor 低功耗蓝牙控制器实现需要以下硬件外设。
资源 |
nRF 外设 |
实例数 |
Zephyr 驱动可访问 |
描述 |
|---|---|---|---|---|
时钟 |
NRF_CLOCK |
1 |
是 |
|
RTC [a] |
NRF_RTC0 |
1 |
否 |
|
定时器 |
2 或 1 [1] |
否 |
|
|
PPI [b] |
NRF_PPI |
是 [4] |
|
|
DPPI [c] |
NRF_DPPI |
20 个通道,以及 2 个通道组 [3] |
是 [4] |
|
SWI [d] |
NRF_SWI4 和 NRF_SWI5,或 NRF_SWI2 和 NRF_SWI3 [5] |
2 |
否 |
|
射频 |
NRF_RADIO |
1 |
否 |
|
RNG [e] |
NRF_RNG |
1 |
是 |
|
ECB [f] |
NRF_ECB |
1 |
否 |
|
CBC-CCM [g] |
NRF_CCM |
1 |
否 |
|
AAR [h] |
NRF_AAR |
1 |
否 |
|
GPIO [i] |
NRF_GPIO |
2 个 GPIO 引脚,分别用于 PA 和 LNA,各 1 个 |
是 |
|
GPIOTE [j] |
NRF_GPIOTE |
1 |
是 |
|
TEMP [k] |
NRF_TEMP |
1 |
是 |
|
UART [l] |
NRF_UART0 |
1 |
是 |
|
IPC [m] |
NRF_IPC [5] |
1 |
是 |
|